机器人
行业应用
服务与支持
关于宇树
APP 下载
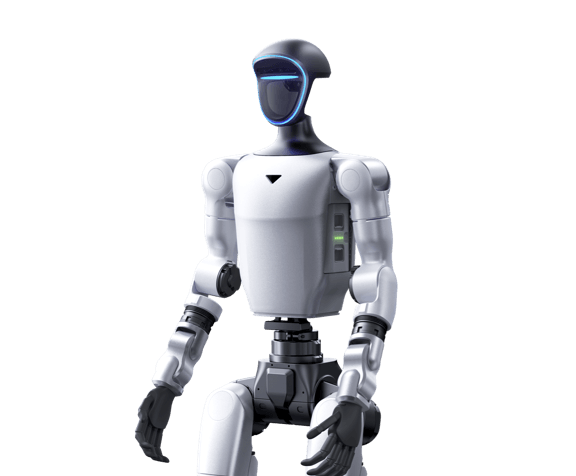
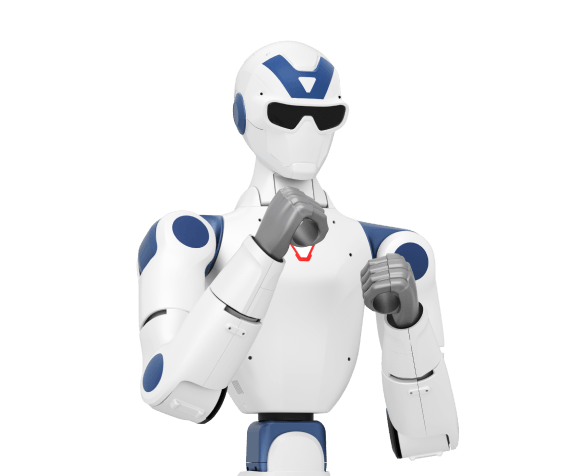
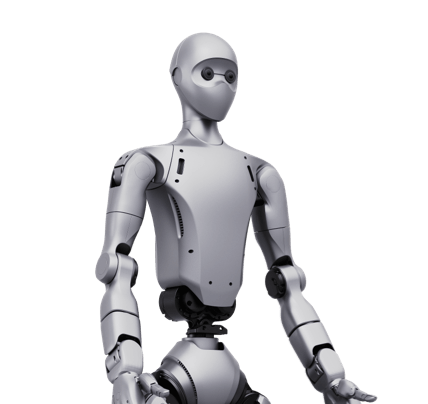
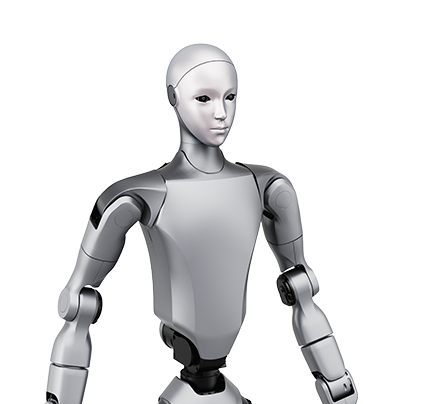
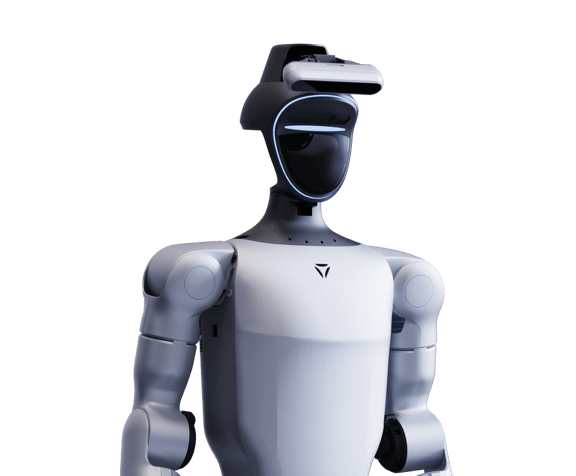
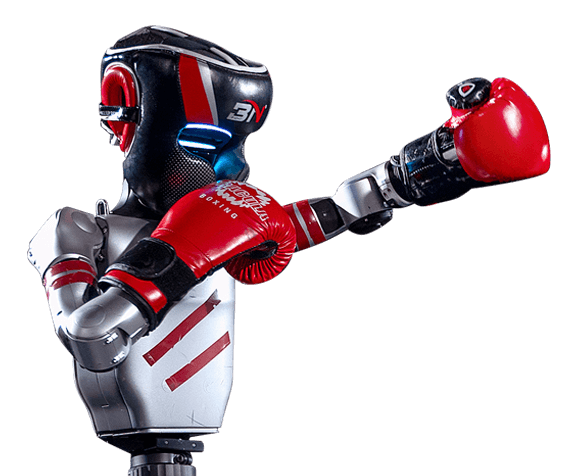
宇树人形机器人
具身采集训练
全栈解决方案
让真实任务数据,更快转化为可部署的机器人能力
联系销售 →
高质量真实数据,决定机器人能否走进真实世界
具身智能机器人需要在真实物理环境中不断学习,通过感知、行动与反馈形成对世界的理解。高质量、多样化的数据,是推动机器人能力提升和模型迭代优化的核心基础。
高质量示范数据不足
复杂物理场景中的高质量交互数据获取难度高,难以持续沉淀覆盖多任务、多场景的训练数据。
具身采集流程管理缺失
采集设备、任务流程与数据管理缺乏统一平台支撑,流程分散、人工依赖度高,难以实现大批量、标准化、可持续的数据生产。
数据到模型转化效率低
数据处理、模型训练与部署流程割裂,缺少高效训练与推理工具链,难以实现数据快速转化与机器人能力持续迭代。
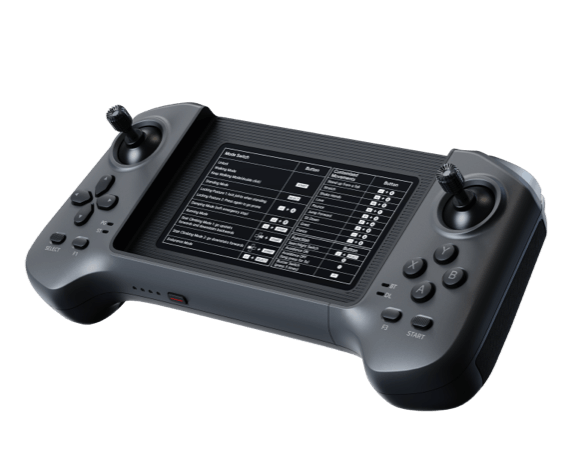
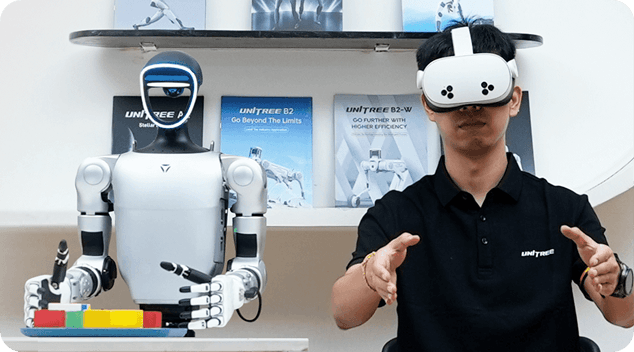
高精度的遥操作交互终端
实现人与机器人之间的远程交互,为机器人任务执行与具身采集提供操作入口。
了解更多
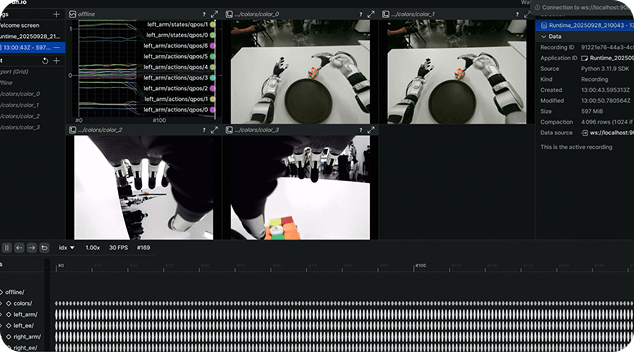
系统化的具身采集工具
集具身采集、处理、标注、审核及数据资产管理的一站式全流程智能平台。
了解更多
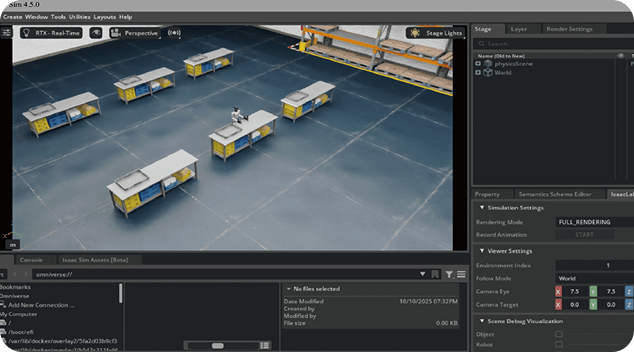
全面的模型训练及推理工具
支持模型分布式训练、自定义模型开发与部署,兼容主流开源模型框架。
了解更多
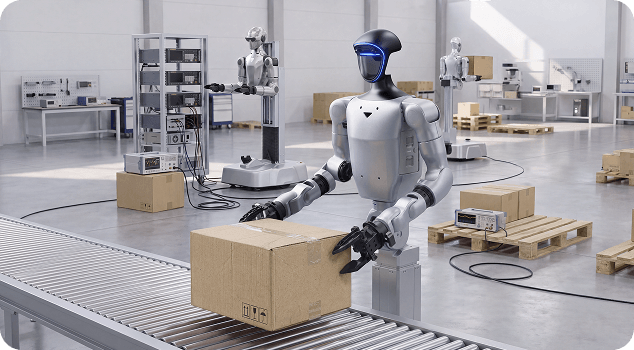
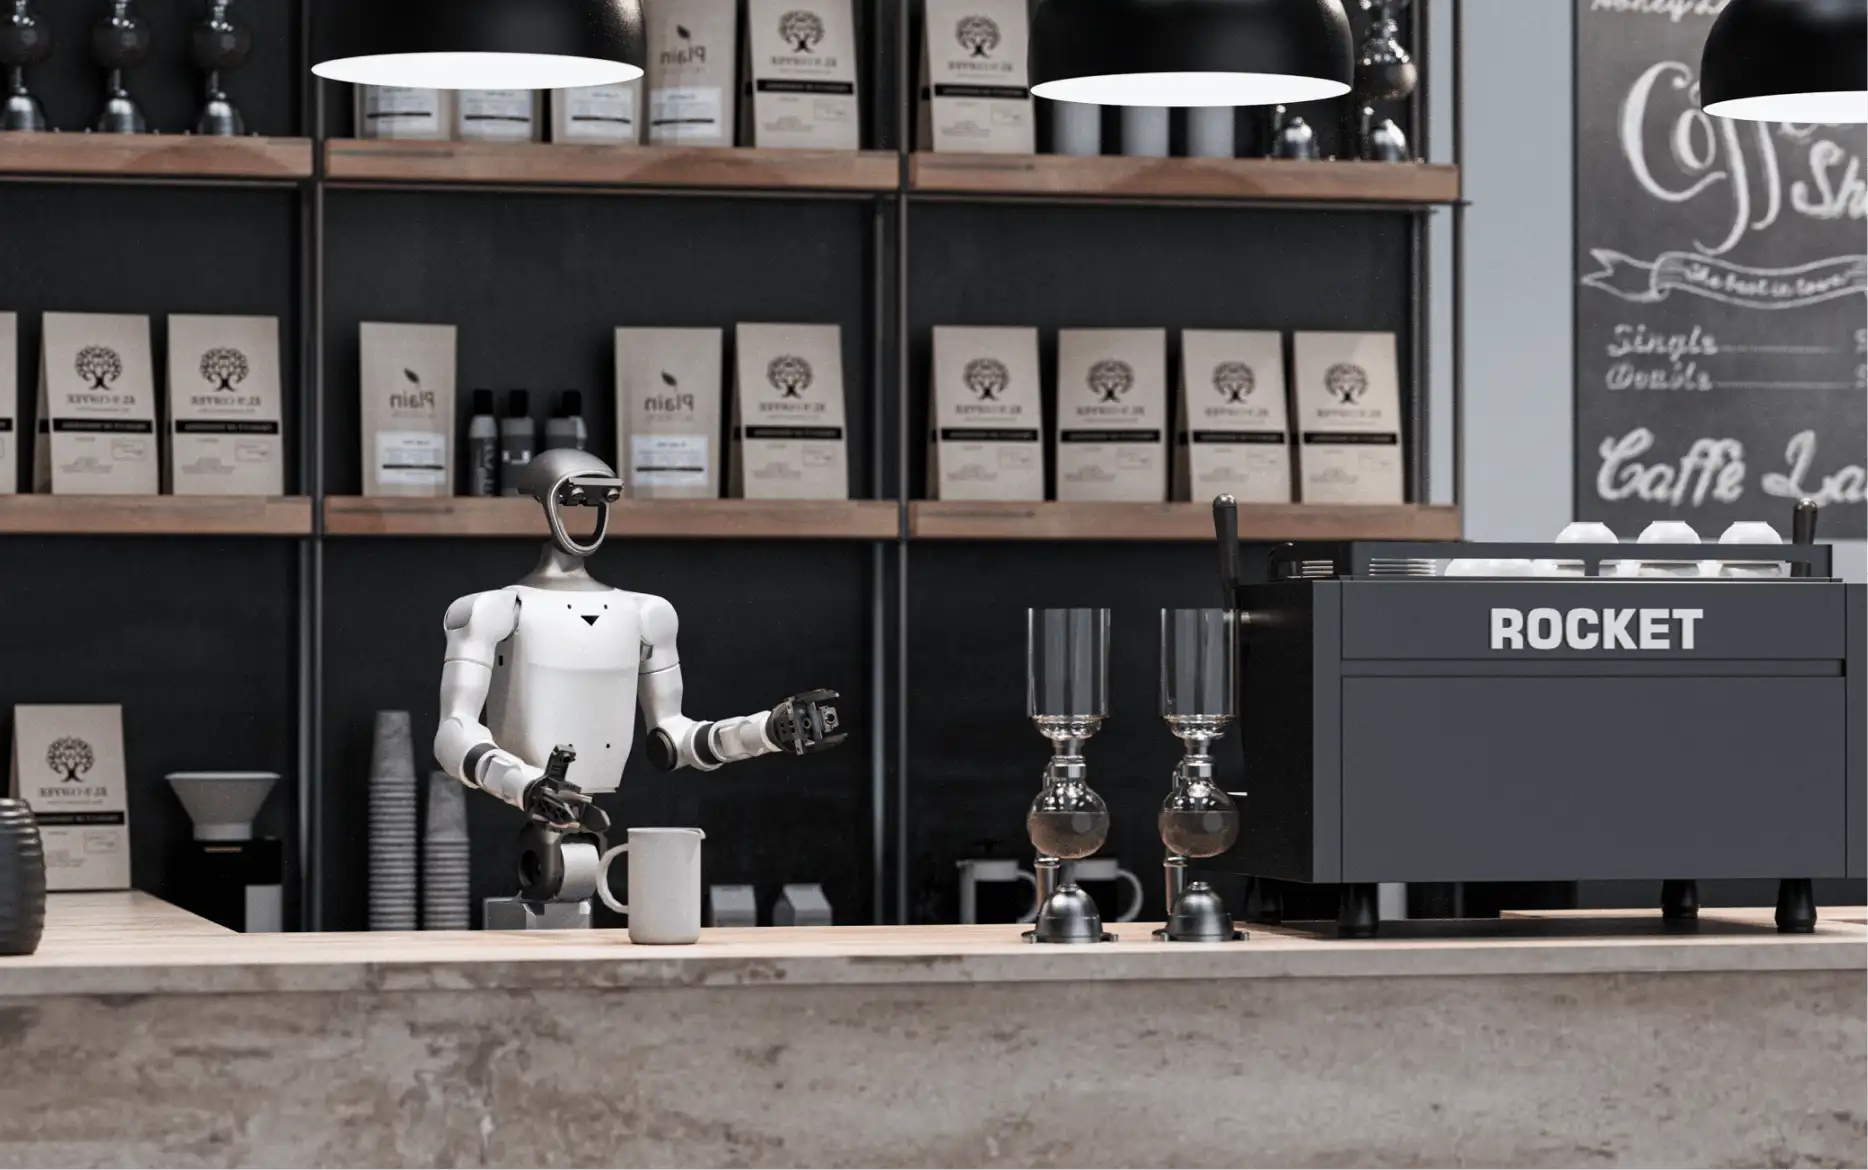
高性能的人形机器人本体
自研多类型人形机器人本体,集成自研电机、减速器、编码器及各类机器人传感器。满足全形态任务需求。
了解更多
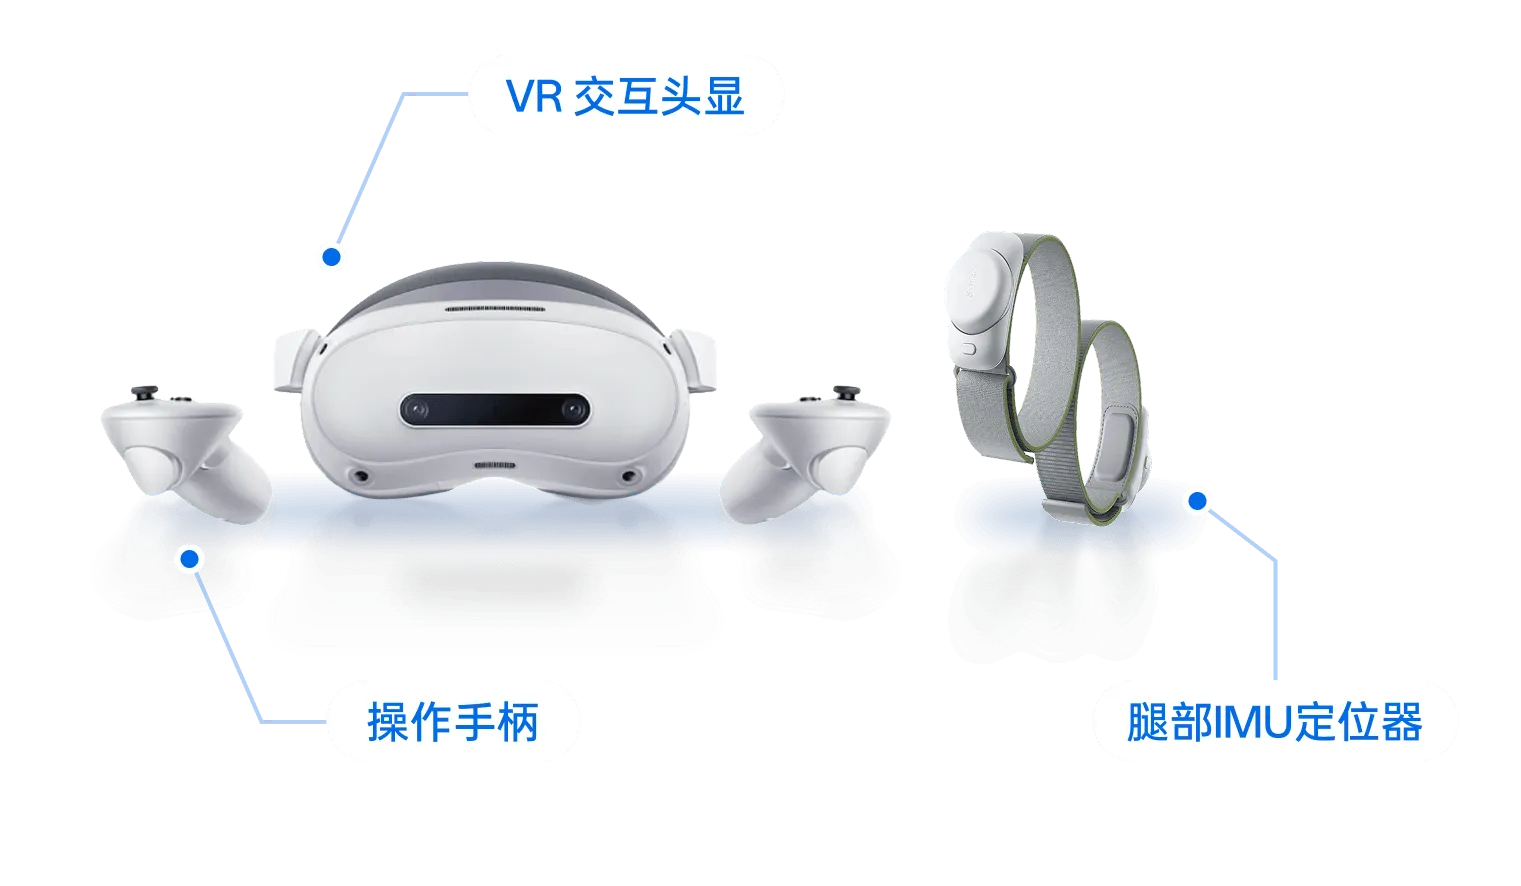
高精度遥操作交互终端
通过低延迟、高精度全身动作交互,实现机器人远程实时操控,为具身采集提供稳定可靠的操作入口
低延时控制响应
通过低延迟控制链路,实现操作指令实时传输与机器人动作快速响应,保障人机动作同步,提升复杂任务遥操作流畅性。
全身高精度动作映射
完整捕捉操作员上肢操作与下肢运动状态,并精准映射至机器人全身关节,实现高保真、高一致性的动作复现。
多模态具身数据同步采集
在遥操作过程中,同步采集第一视角视觉、位姿、环境感知与机器人本体状态等多维度信息,形成覆盖场景、行为与控制指令的完整示范数据。
- < 100ms
系统响应延时
约 20ms全身动捕延迟
- 60Hz
具身采集频率
≤ 5cm平均位置误差
≤ 6°角度误差
- 200Hz
动作追踪频率
≥ 98%踩踏识别准确率
系统化的具身采集工具
通过标准化流程和可重构场景,提升场景具身采集效率,降低传统采集方式的成本
可视化模版管理,采集高效
集项目管理、任务分配、进度追踪与状态分析于一体,通过模板化配置,一键生成具身采集任务,全流程状态实时跟踪,协作更顺畅,采集更高效。
多样化本体及采集末端,灵活配置
以“多样化兼容”为设计核心,支持多种机器人与末端配置的具身采集,具备强大的数据标准化能力,确保从多元设备到高质量模型训练数据的端到端打通。
多机协同采集,规模可拓展
具备支撑多台机器人同步开展具身采集的技术能力。通过高并发架构与负载均衡调度,确保海量数据流的实时接收与处理,为构建高质量的数据集提供基础。
在线采集,稳定可靠
平台构建于高可用的服务架构之上,具备强大的格式兼容能力,数据可直接输出或转换为各类主流训练格式,提升研发效率。
1
任务设计
2
具身采集
3
质量控制
4
数据资产管理
5
训练格式交付
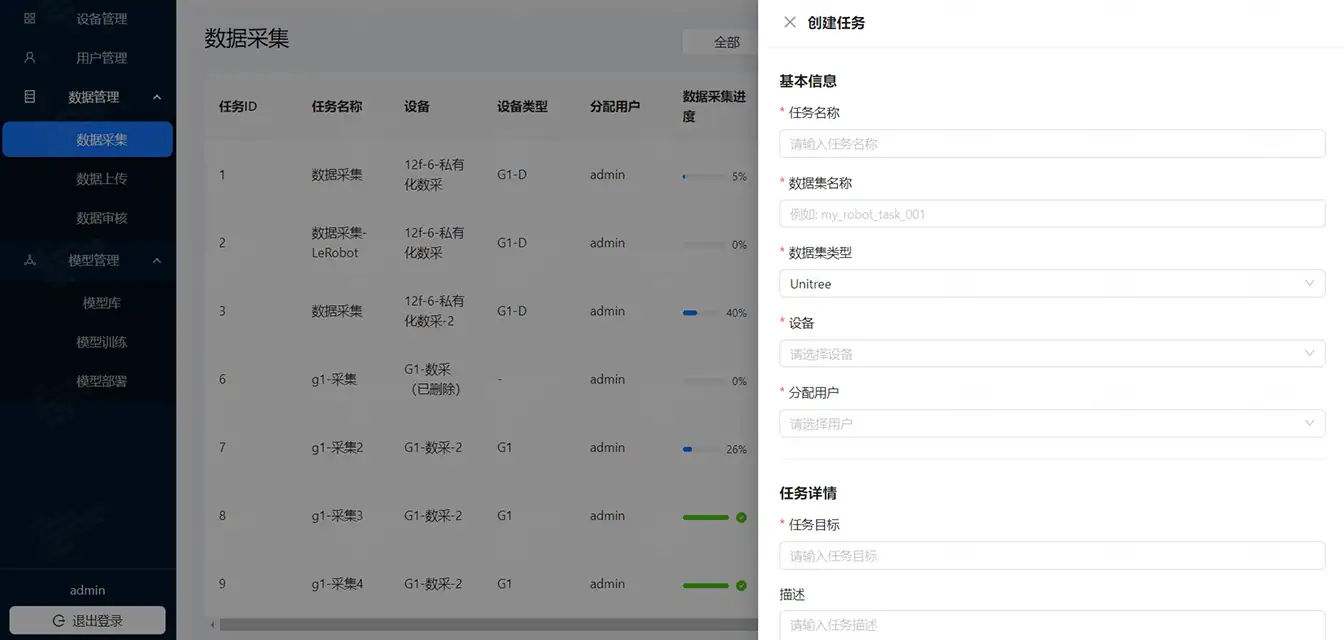
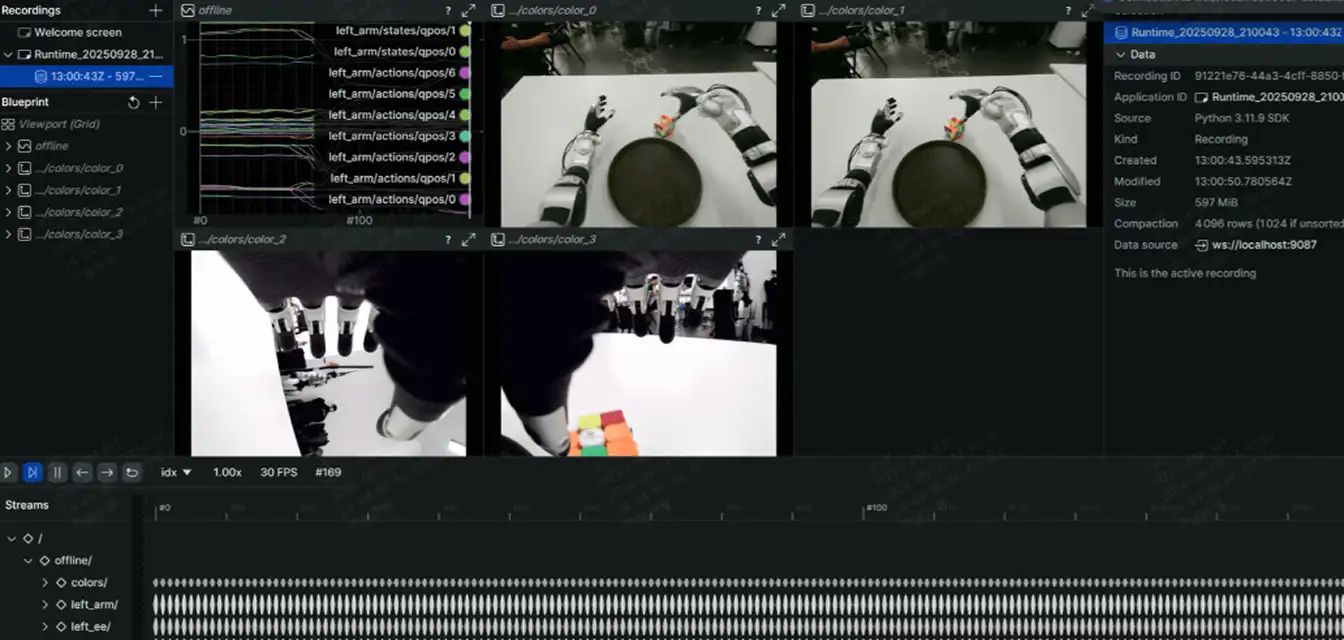
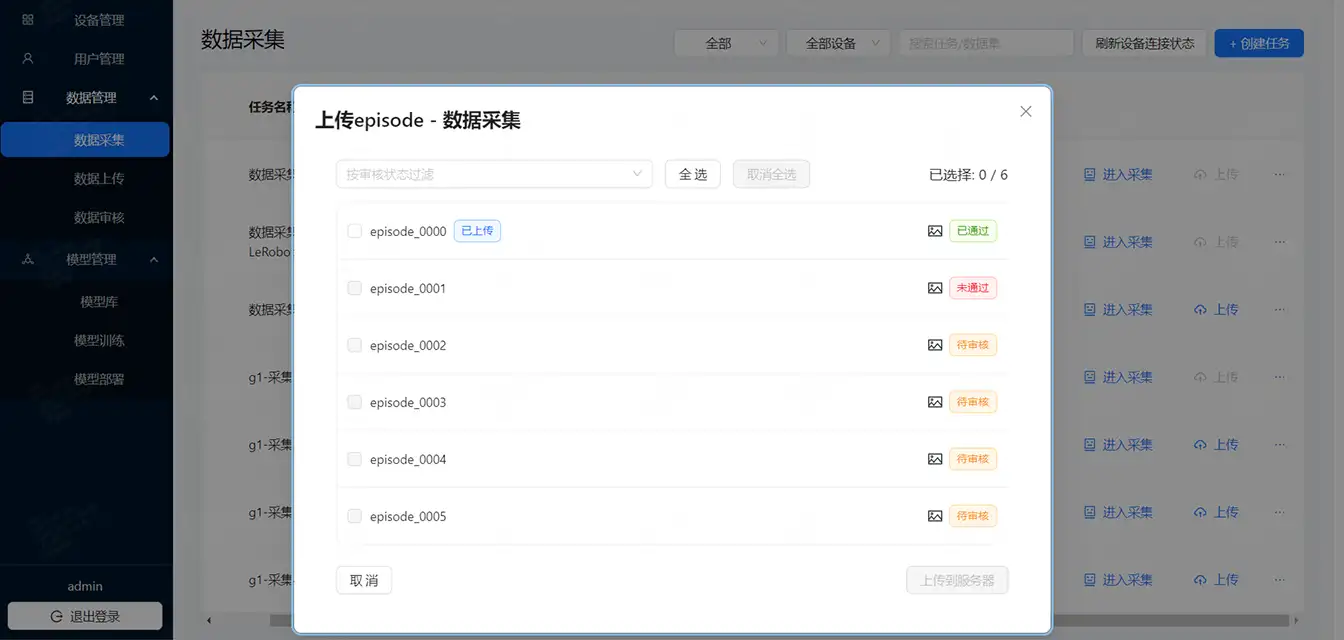
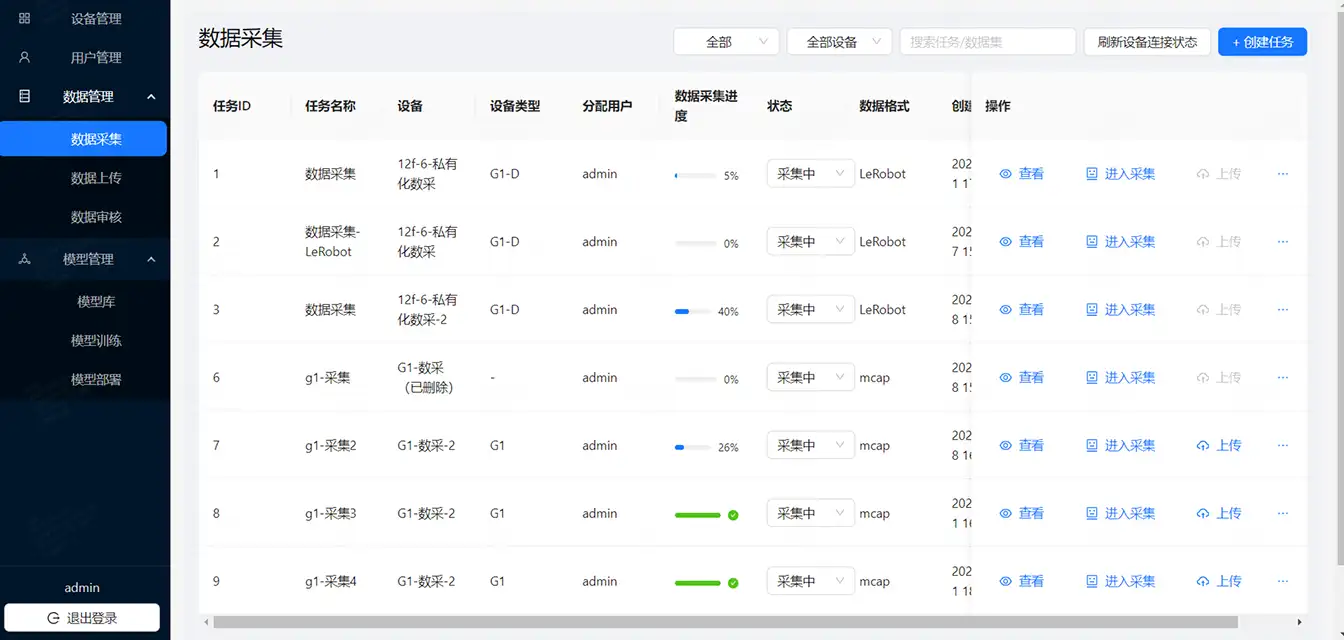
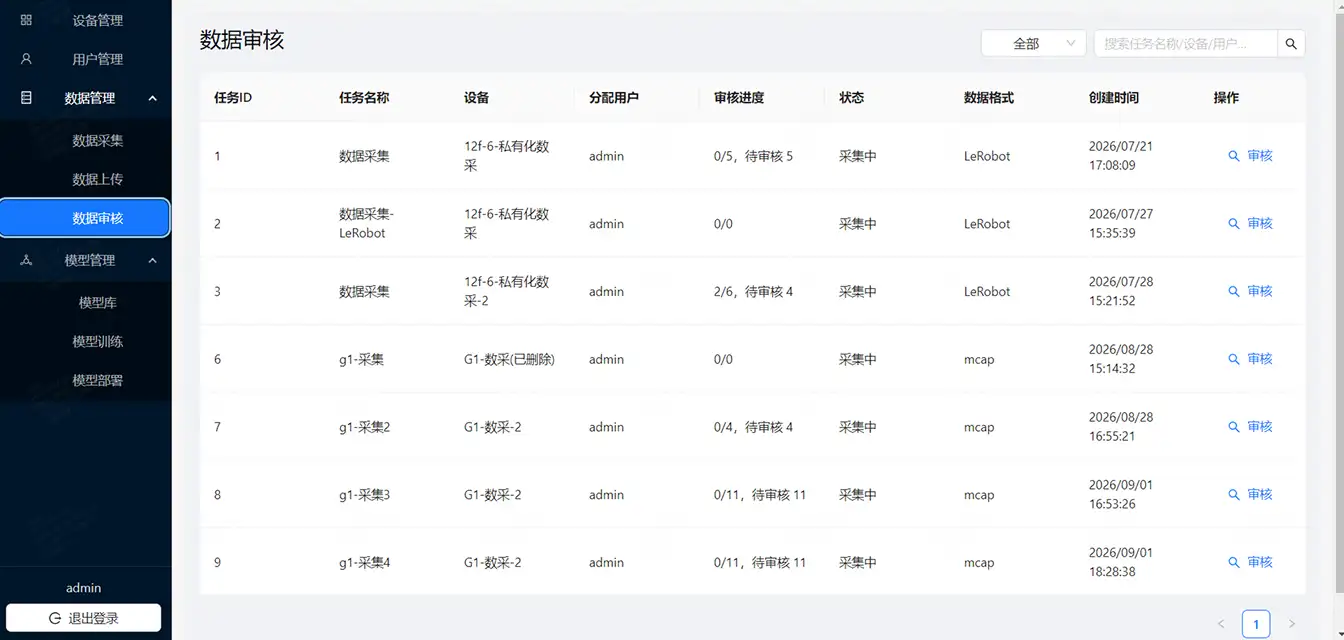
任务设计
形成可重复执行的任务模板与采集标准;
全面的模型训练及推理工具
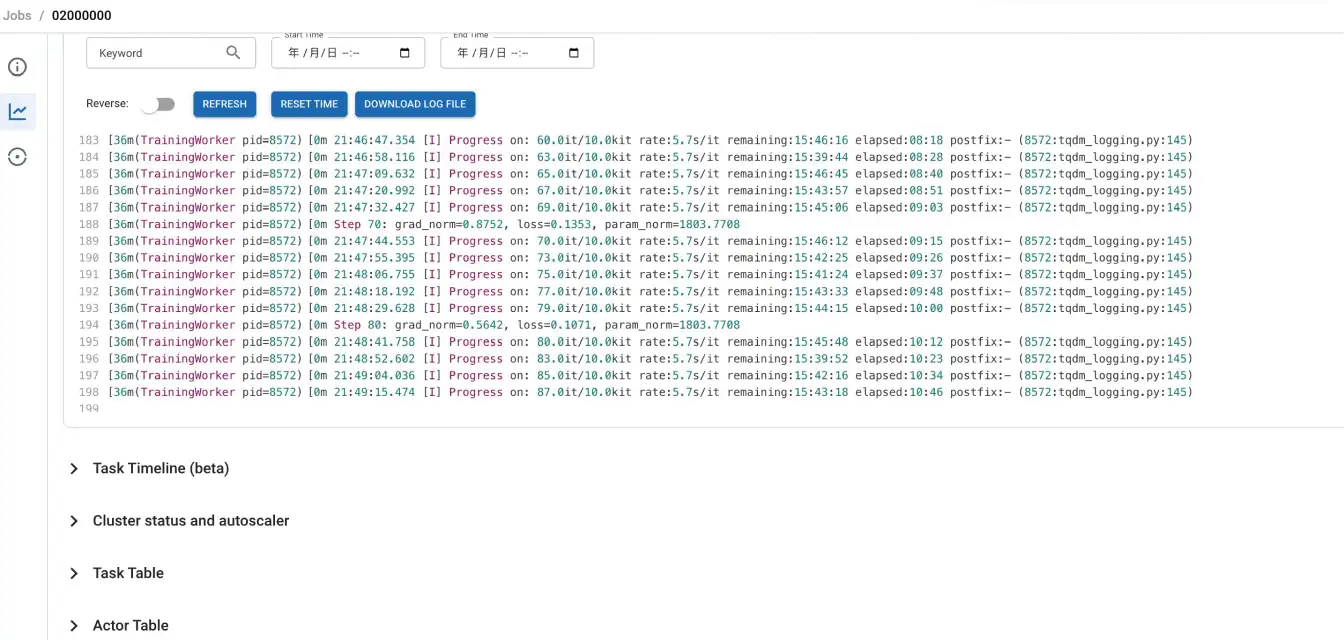
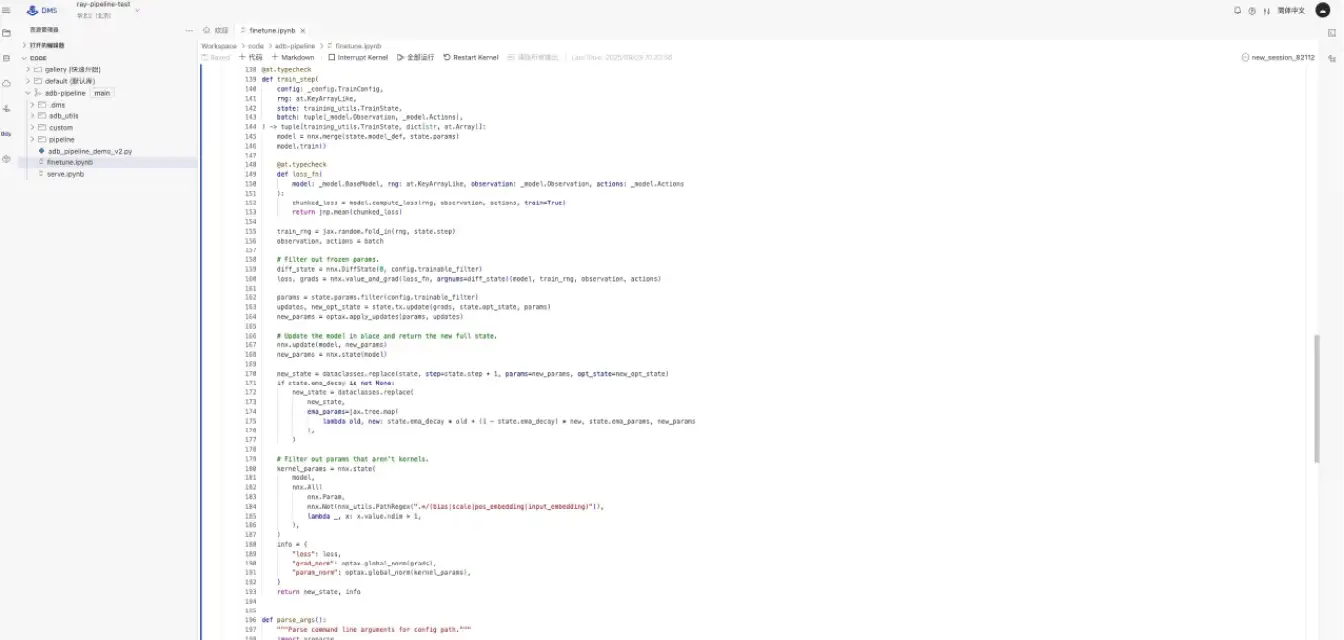
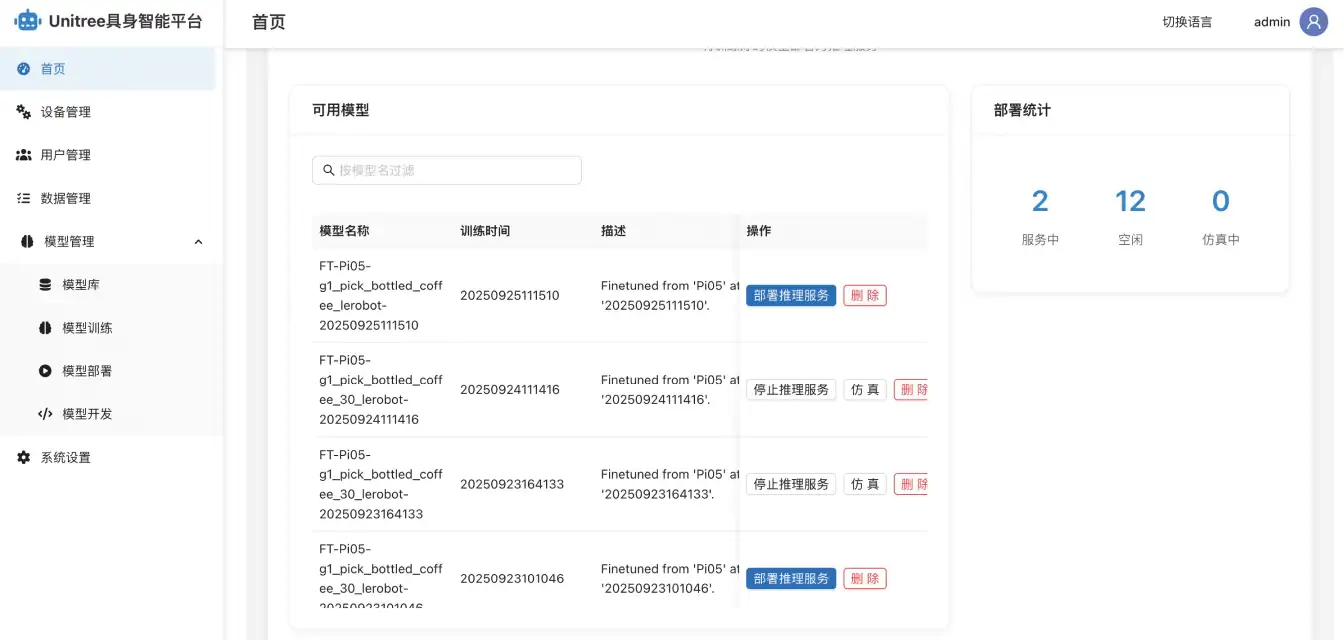
支持从数据处理到模型训练、仿真测评及一键部署的工作流,平台无缝集成多种主流的机器人开源模型框架,让开发者能在一个统一的平台上,高效完成整个研发与部署流程。
生态丰富,支持主流模型
构建开放式的模型生态,内置社区数据集,支持开源数据集训练,深度整合PI 、GR00T,宇树UnifoLM等开源模型。
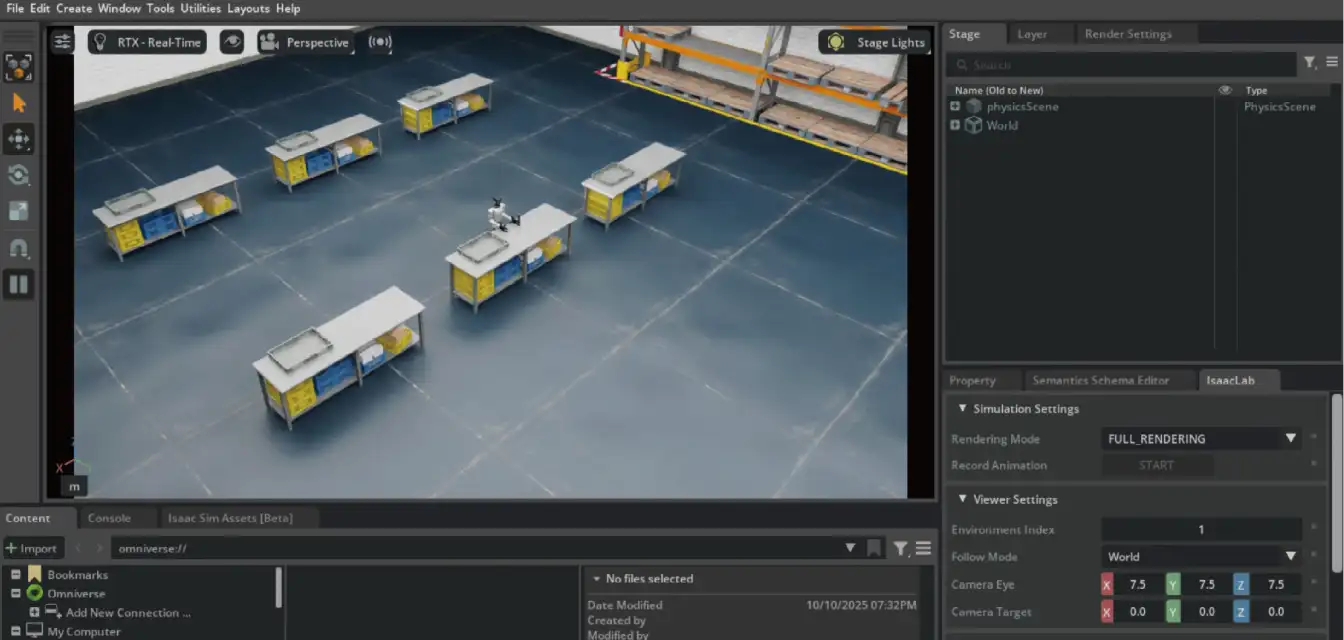
仿真环境,模型评测
内置高保真、高精度的3D资产库,通过构建仿真环境,快速生成覆盖全面的评测方案,为算法验证提供支撑。
简单易用,快速部署
开箱即用,通过“一键训练”快速启动模型开发,并利用集成的仿真工具进行可靠评估,最终实现算法到真机的无缝迁移
分布式训练,高效性能
平台基于高性能分布式训练架构,可实现计算任务的弹性调度与并行加速,按负载资源动态扩展,实现90% GPU利用率。
1
模型架构选择
2
训练配置
3
实时监控
4
参数优化
5
仿真测试
6
模型导出与部署
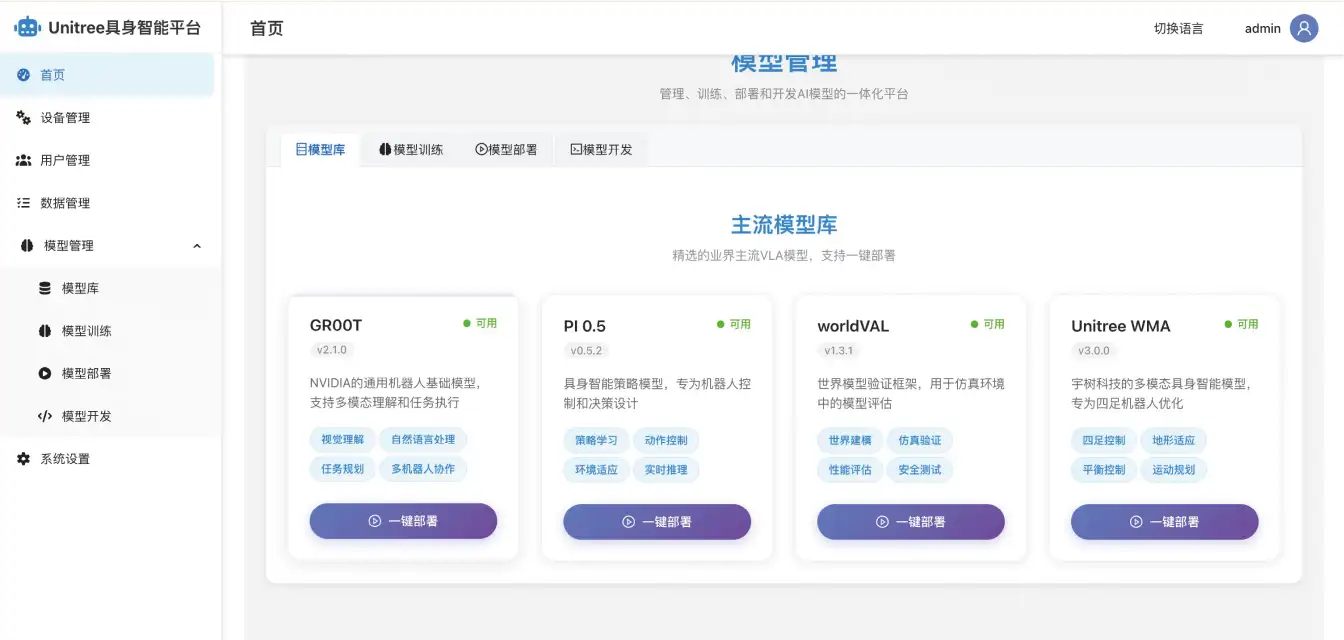
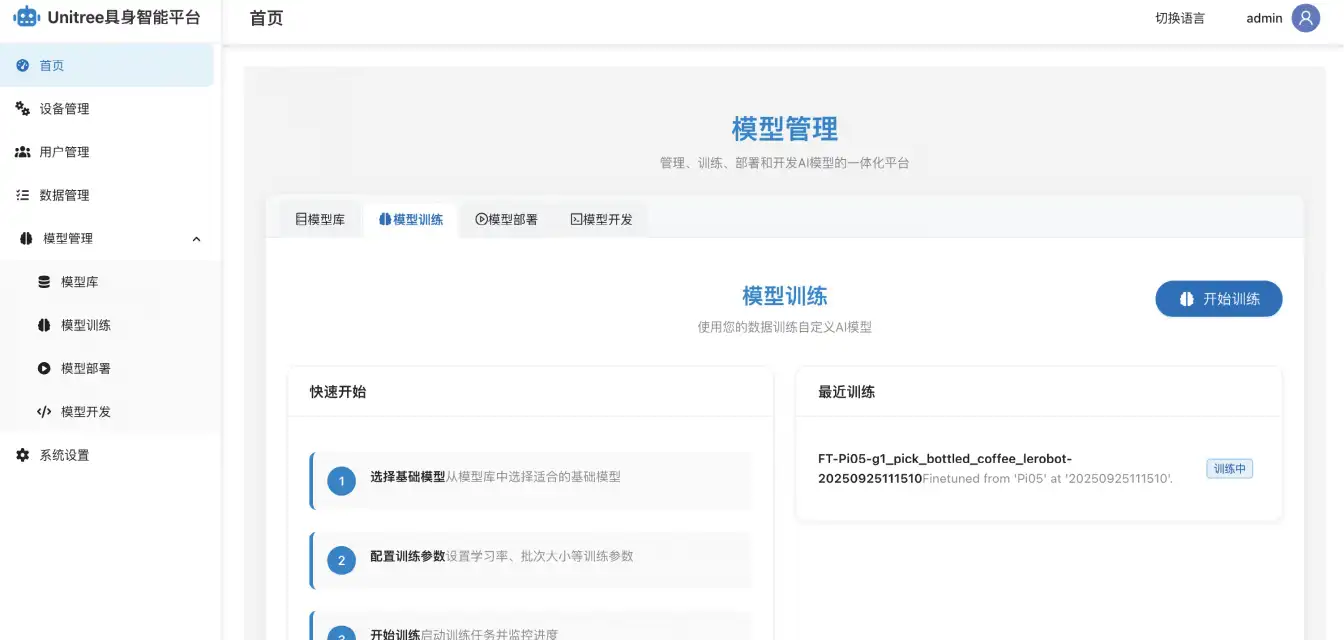
模型架构选择
确定适配任务的模型架构与技术路线。
高性能的人形机器人本体
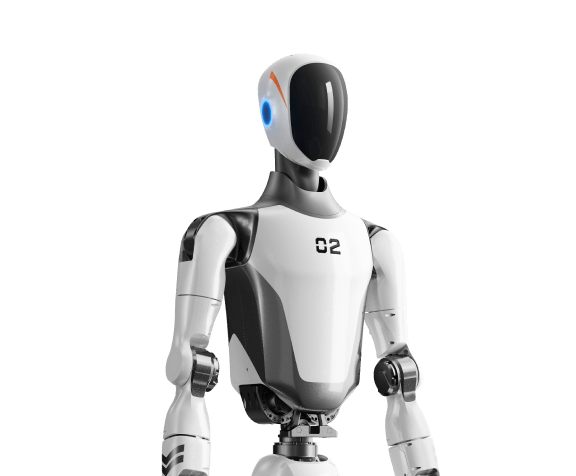
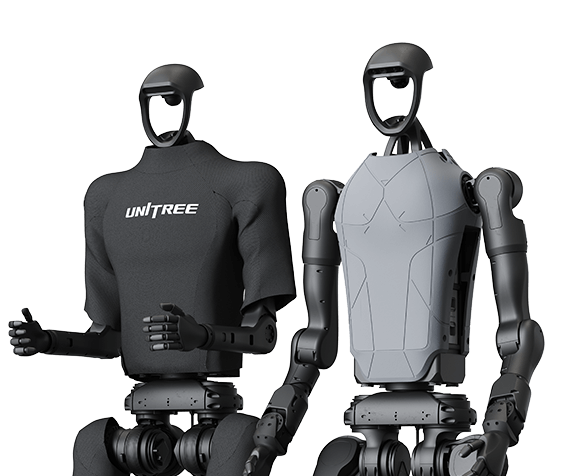
G1 系列
高灵活人形机器人平台,面向具身智能科研探索、商业应用验证。
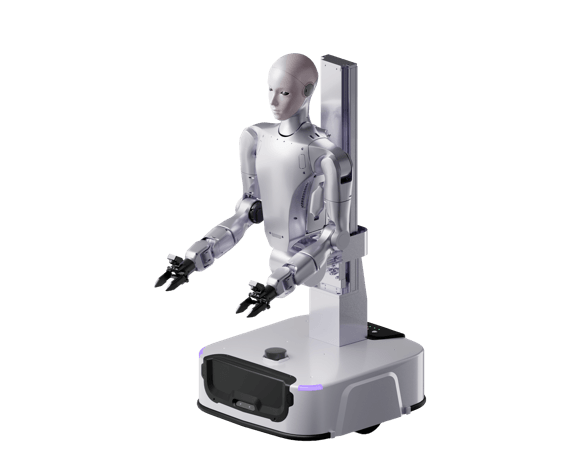
R1 系列
轻量化人形机器人平台,面向具身智能算法验证、教学实训及商业。
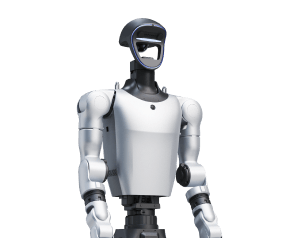
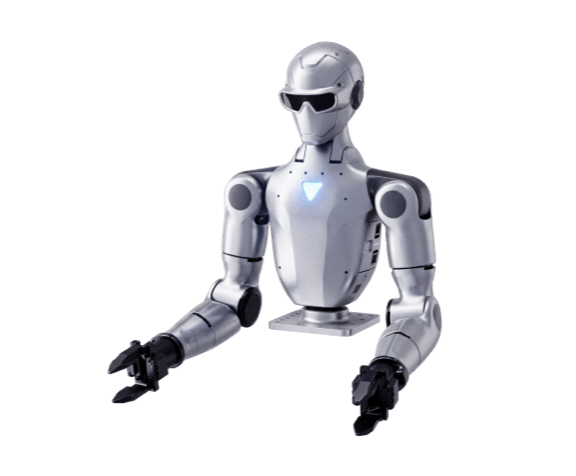
H2 系列
全尺寸人形机器人平台,面向工业精密作业与智能制造场景。
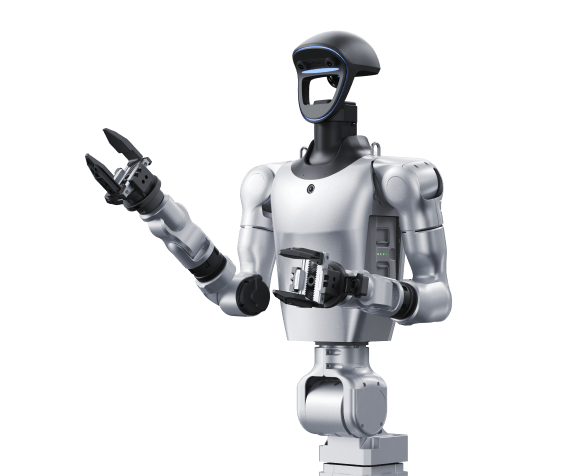
H2-X 系列
新一代全尺寸人形机器人,适合高强度和复杂工业任务。
G1
全身高自由度运动、灵巧操作执行、多模态感知与开放研发。
产品参数
整机尺寸
1340×450×200 mm
整机重量(含电池)
约 35kg
总自由度(不含末端)
23~25
手臂最大负载
3~4 kg
续航时间
约 2h
感知传感器
双目相机+胸部广角相机+3D激光雷达
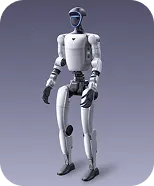
G1
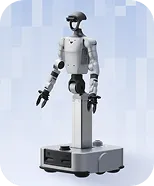
G1-A / G1-D
G1-A / G1-D
多形态任务部署、扩展空间作业、稳定持续执行。
产品参数
整机尺寸
约 635×450×200 mm ~ 1680×620×620 mm
整机重量(含电池)
约 22~90 kg
总自由度(不含末端)
19~21
手臂最大负载
3 kg
垂直作业空间
0~2 m
续航时间
约 2~6 h
感知传感器
双目相机+胸部广角相机;
旗舰版本底盘搭载激光雷达、深度摄像头及安全防护传感器
G1
G1-A / G1-D
配置模块
 多形态机器人本体
 全身遥操作套件
 高性能私有具身采集平台
 算力服务器
 模型训练功能
200+
任务数据集
(含不同末端、不同任务)
4种
训练算法
(ACT,PI0.5,PI0,GR00T)
7个
UnifoLM 基座模型
10+
Demos
- 商业服务
- 家庭服务
- 教育科研
- 工业应用
- 销售热线:400-626-6518
- 联系团队:sales_global@unitree.com
- 地址:中国浙江省杭州市滨江区物联网街276号中国数谷大厦