宇树H2系列双臂人形机器人
定义工业级移动操作新标杆

从实验室到生产线,

加速人形机器人规模化落地

产品矩阵
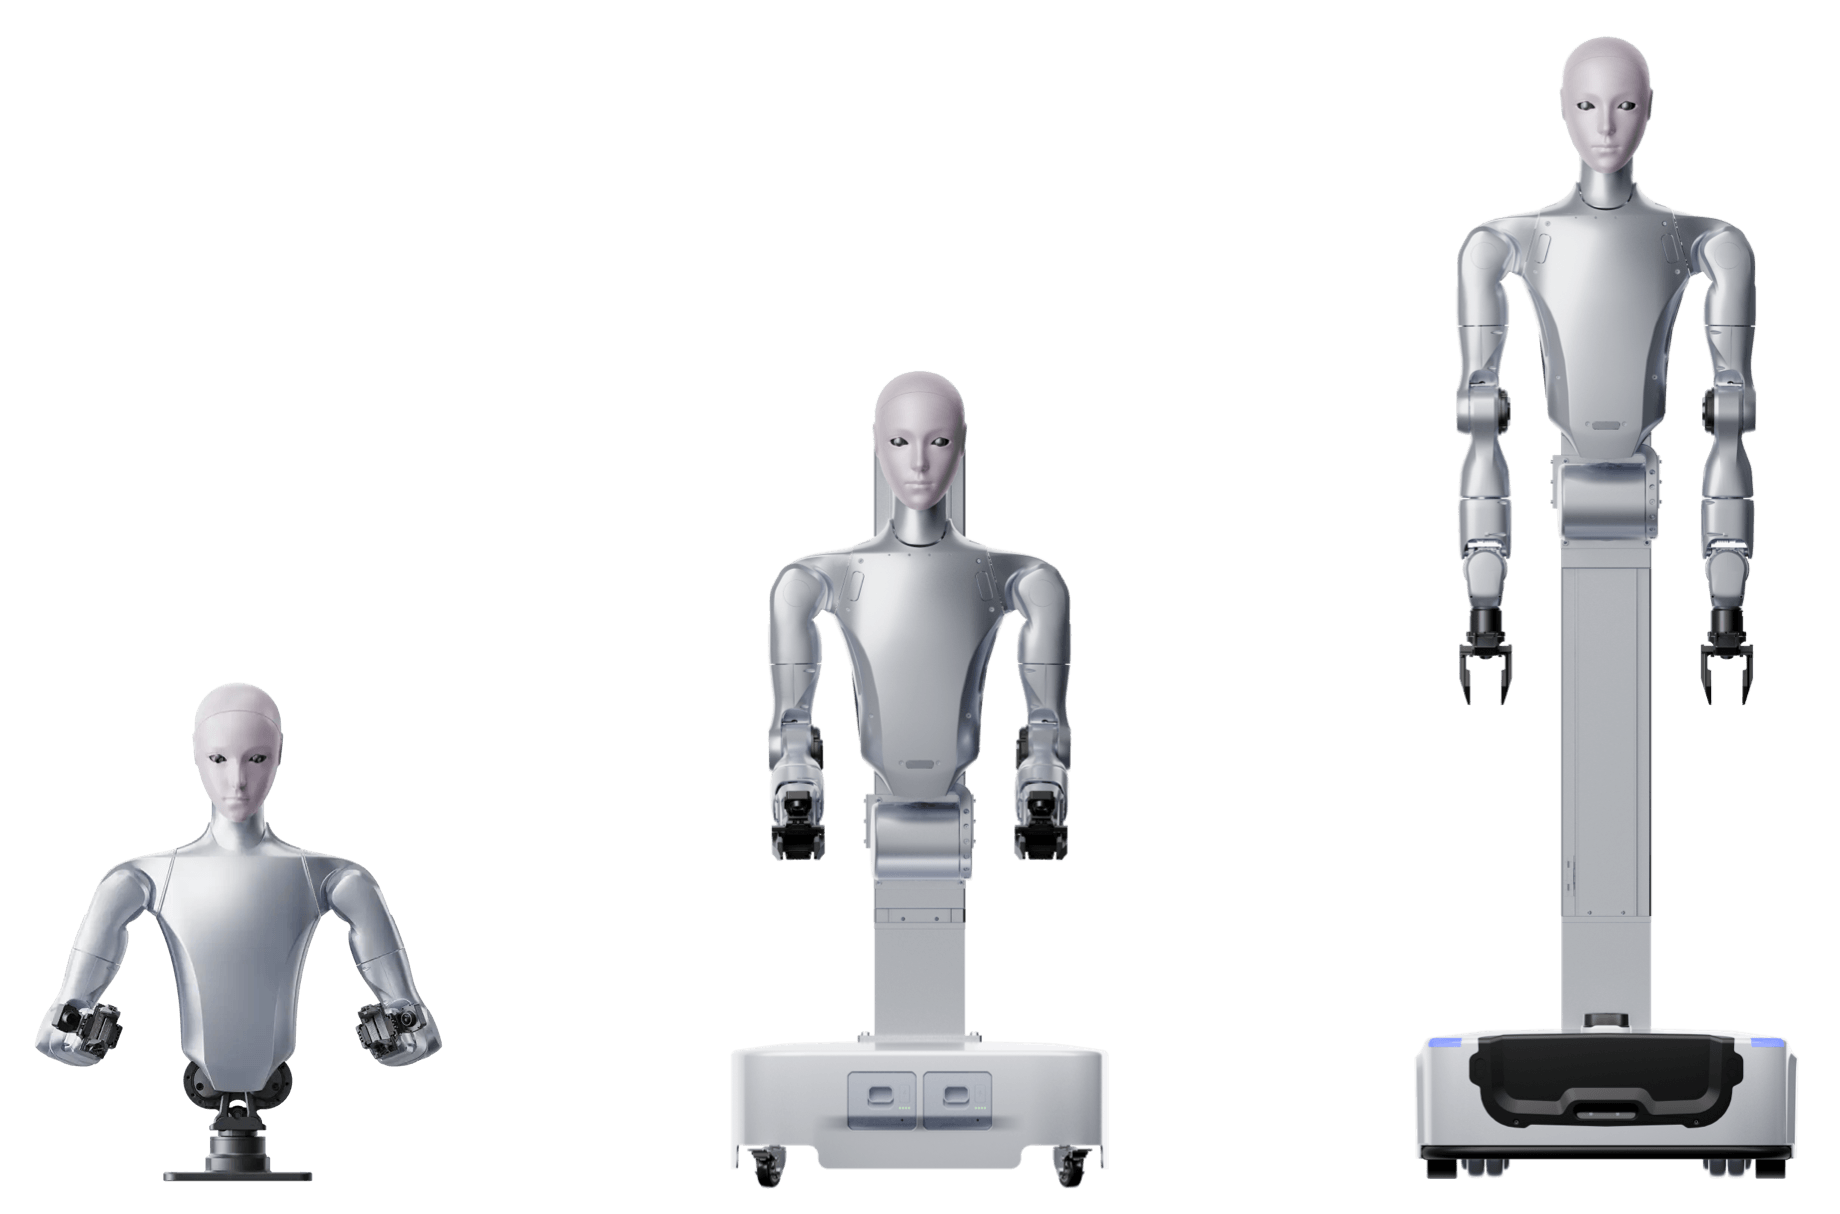
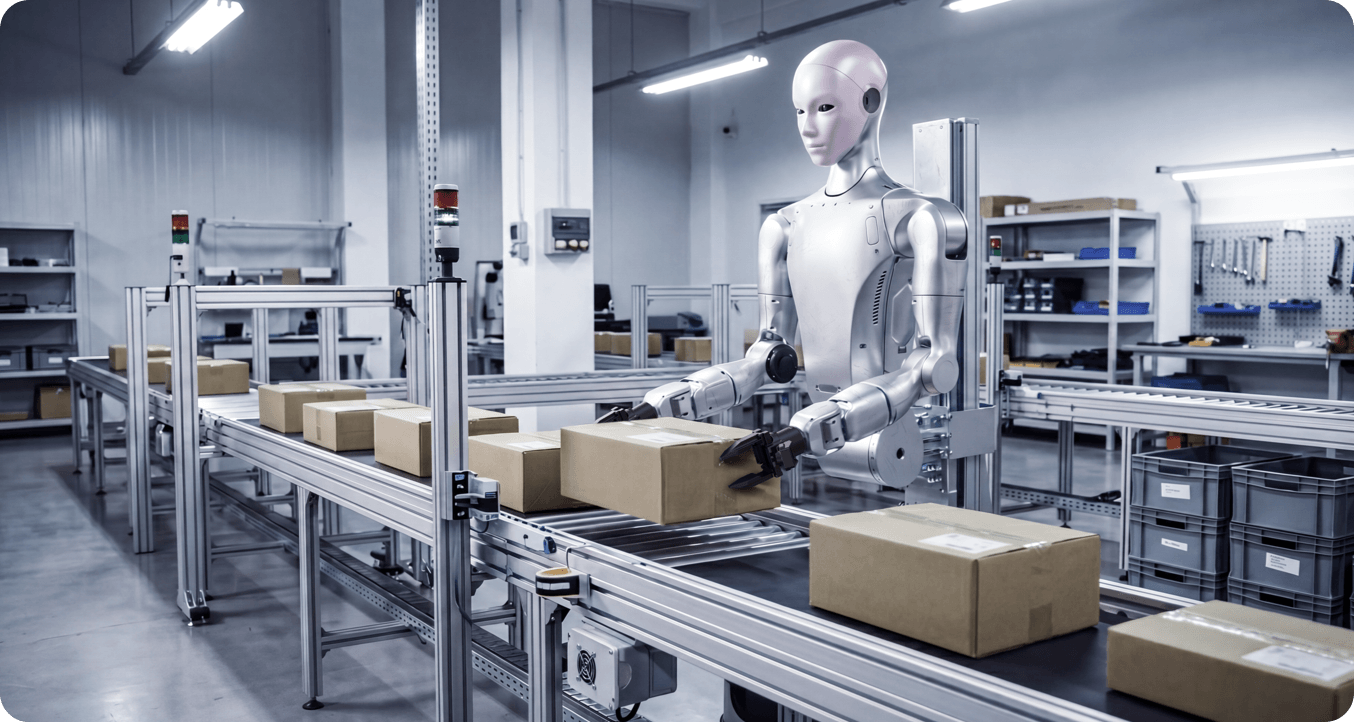
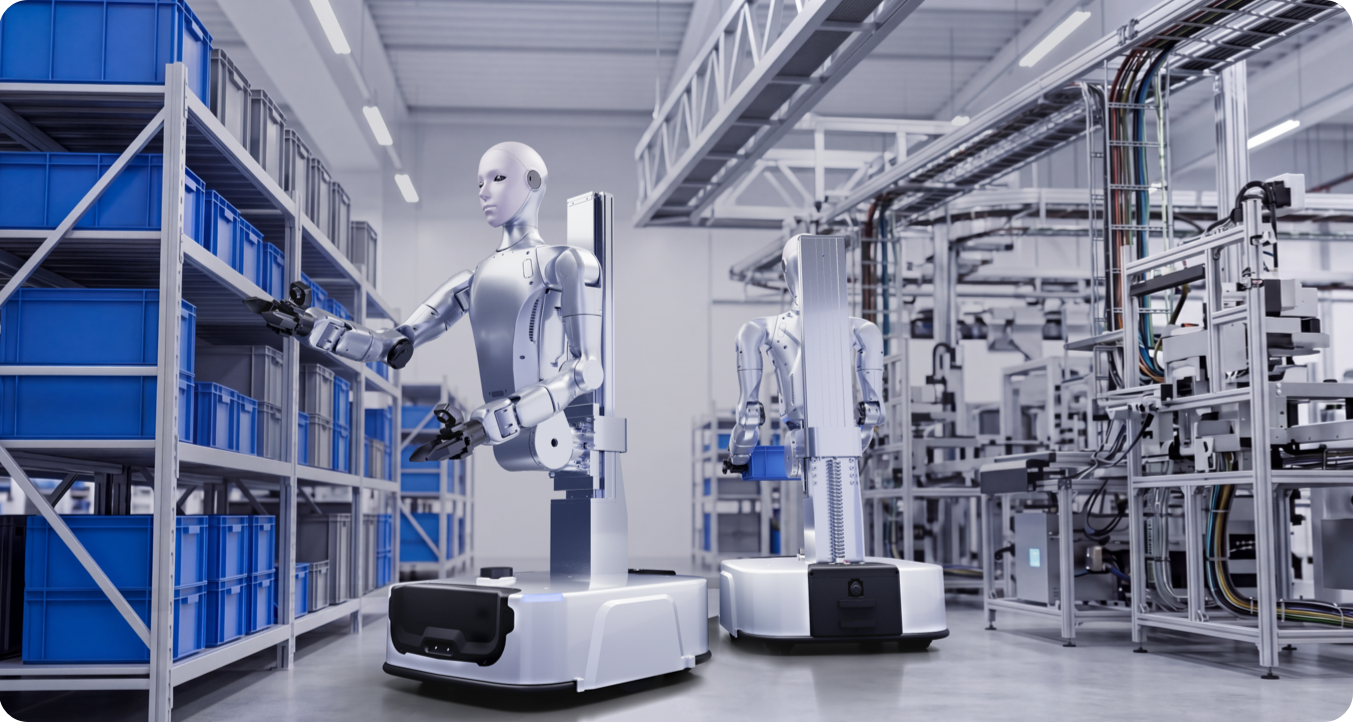
H2系列双臂人形机器人包含H2-A与H2-D两大产品线,覆盖多种部署形态,广泛适用于工业操作、商业服务、科研开发及具身智能训练等领域。
  • H2-A通用版
    固定底座
  • H2-D通用版
    固定底盘
  • H2-D旗舰版
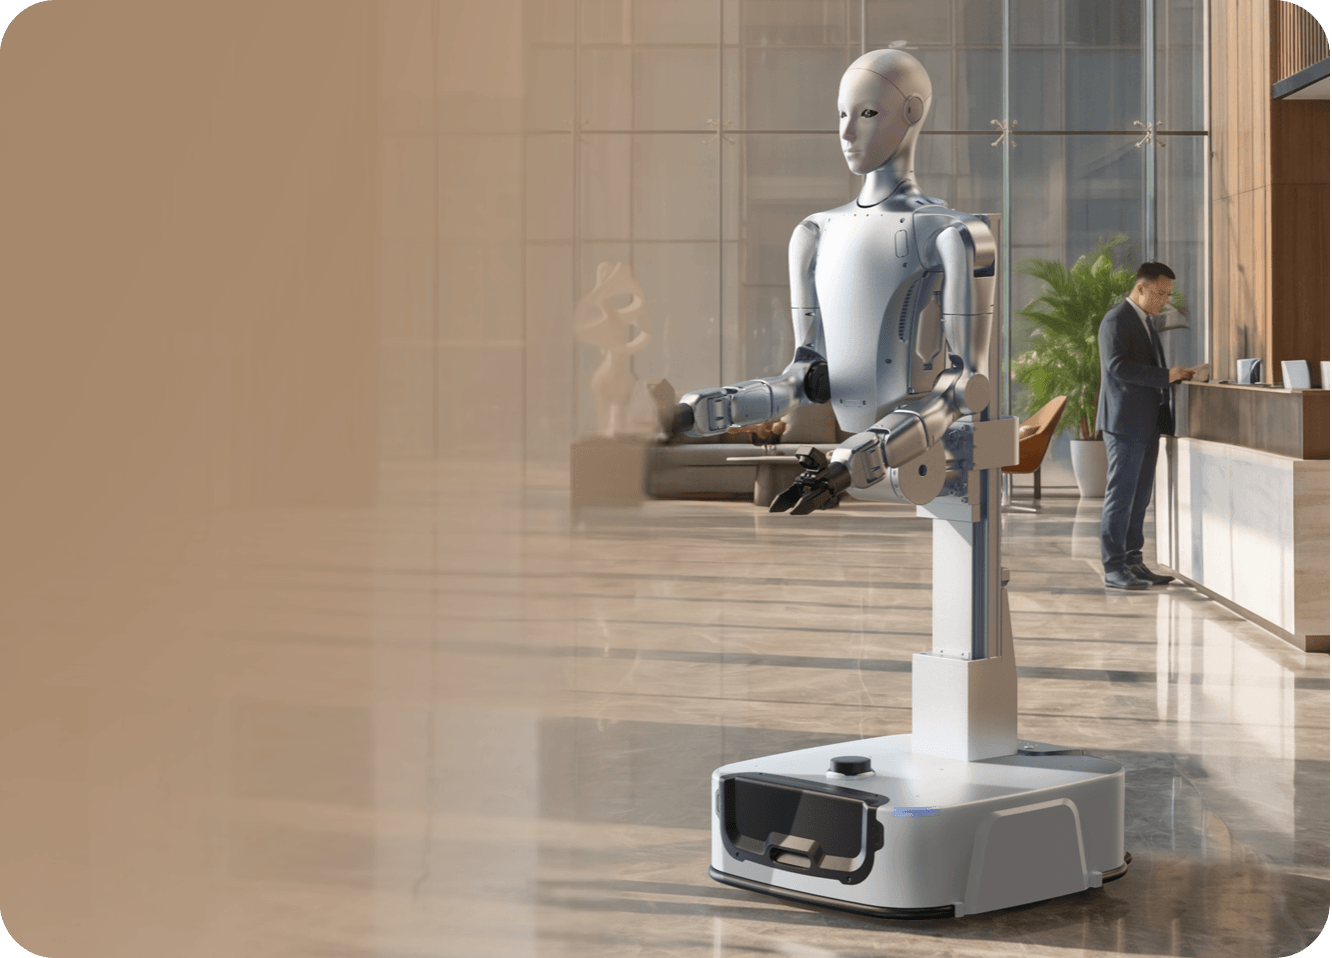
    移动底盘
高性能全场景具身智能平台
  • 核心自研全栈可控

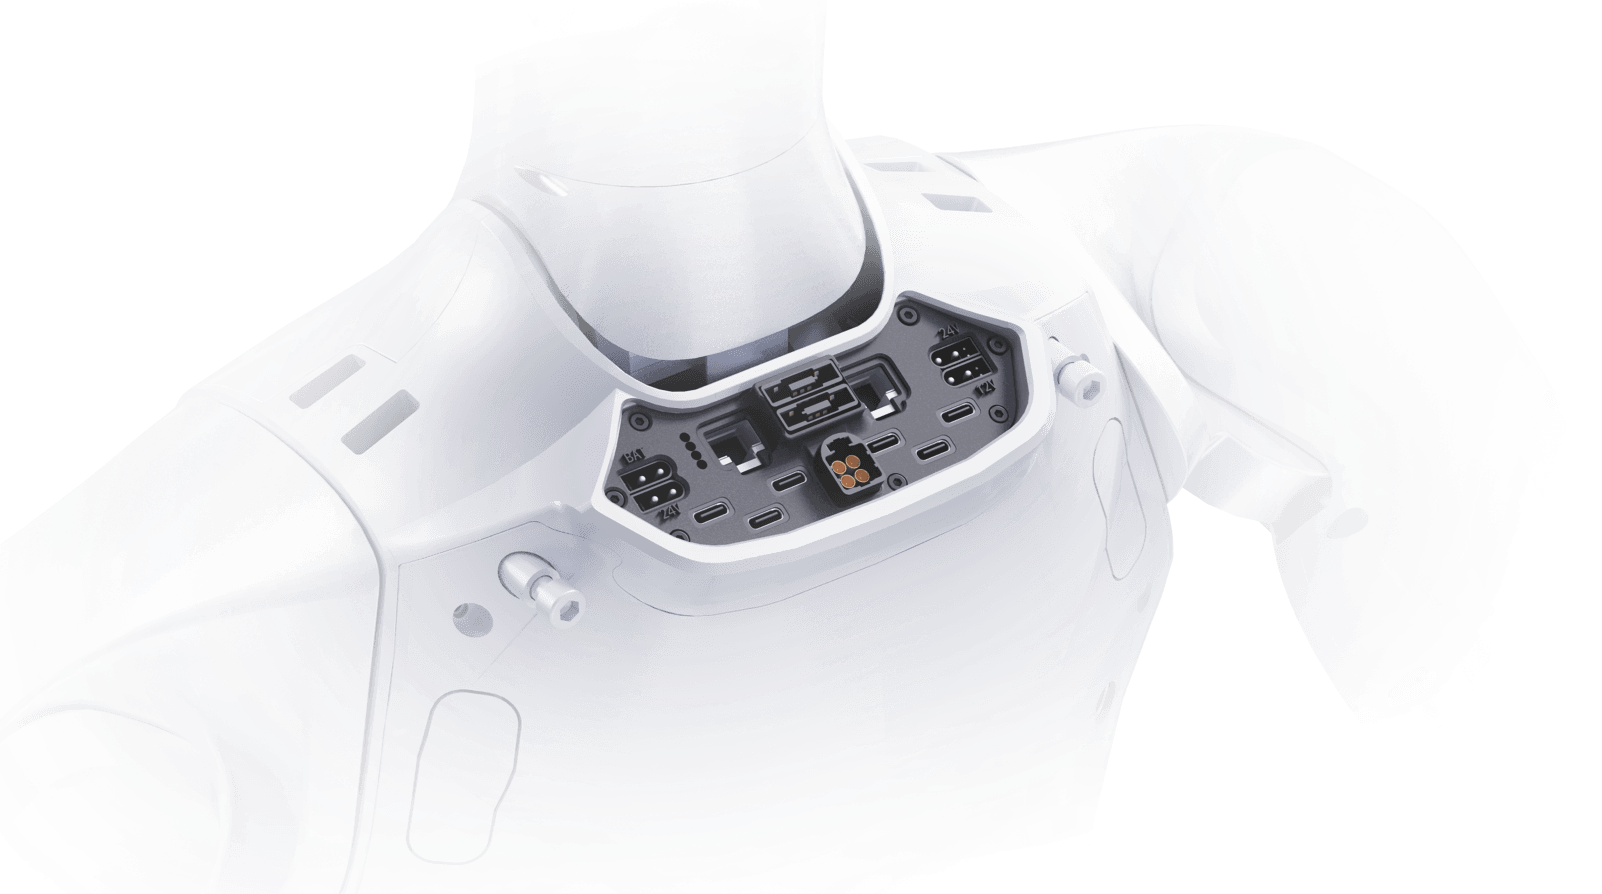
    从底层电机、力控关节到运动控制,算法全栈自研,软硬件深度协同;支持全流程二次开发与定制化改造,可快速适配工业、服务、科研等不同场景需求

  • 多自由度高灵活运动

    多个高集成力控关节,支持全向移动与升降以及俯仰,在狭窄空间环境中仍保持高稳定性与强通过性

  • 多模态感知交互

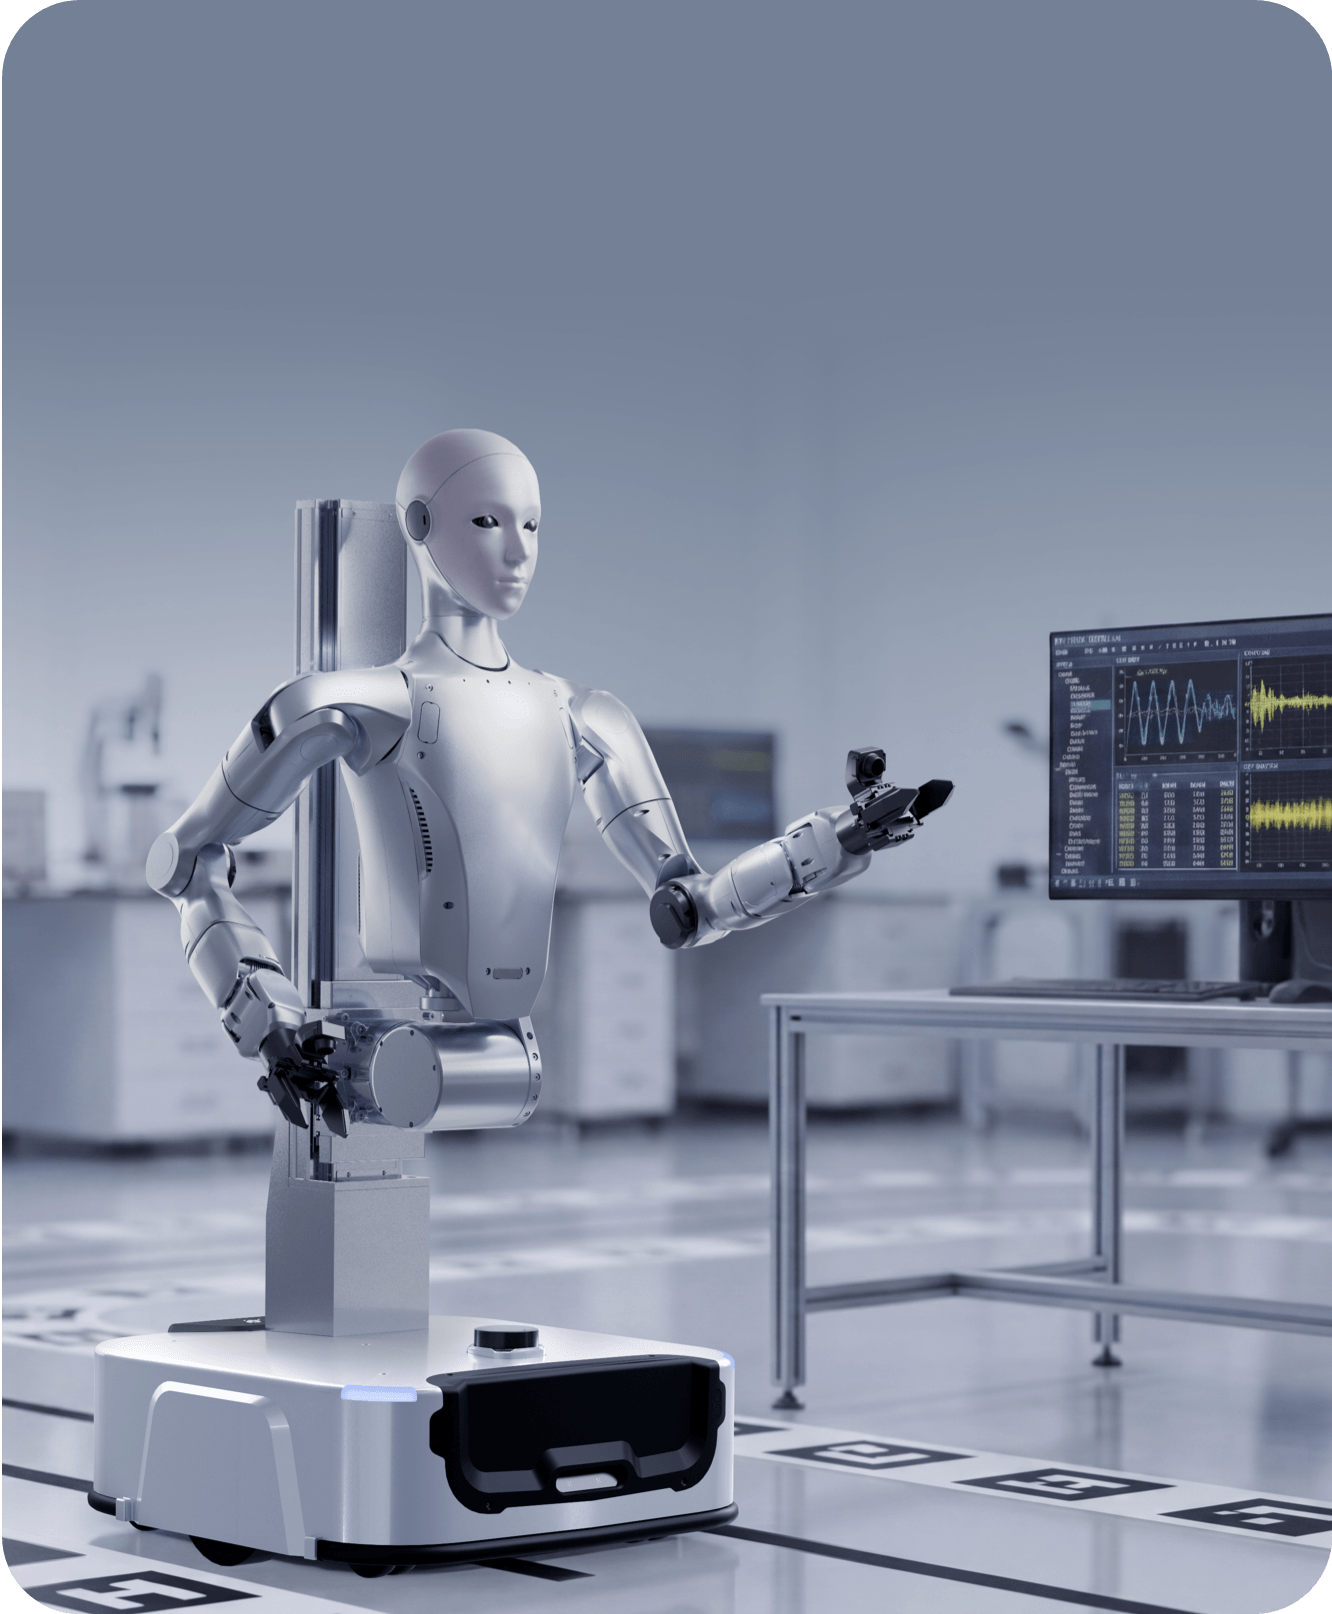
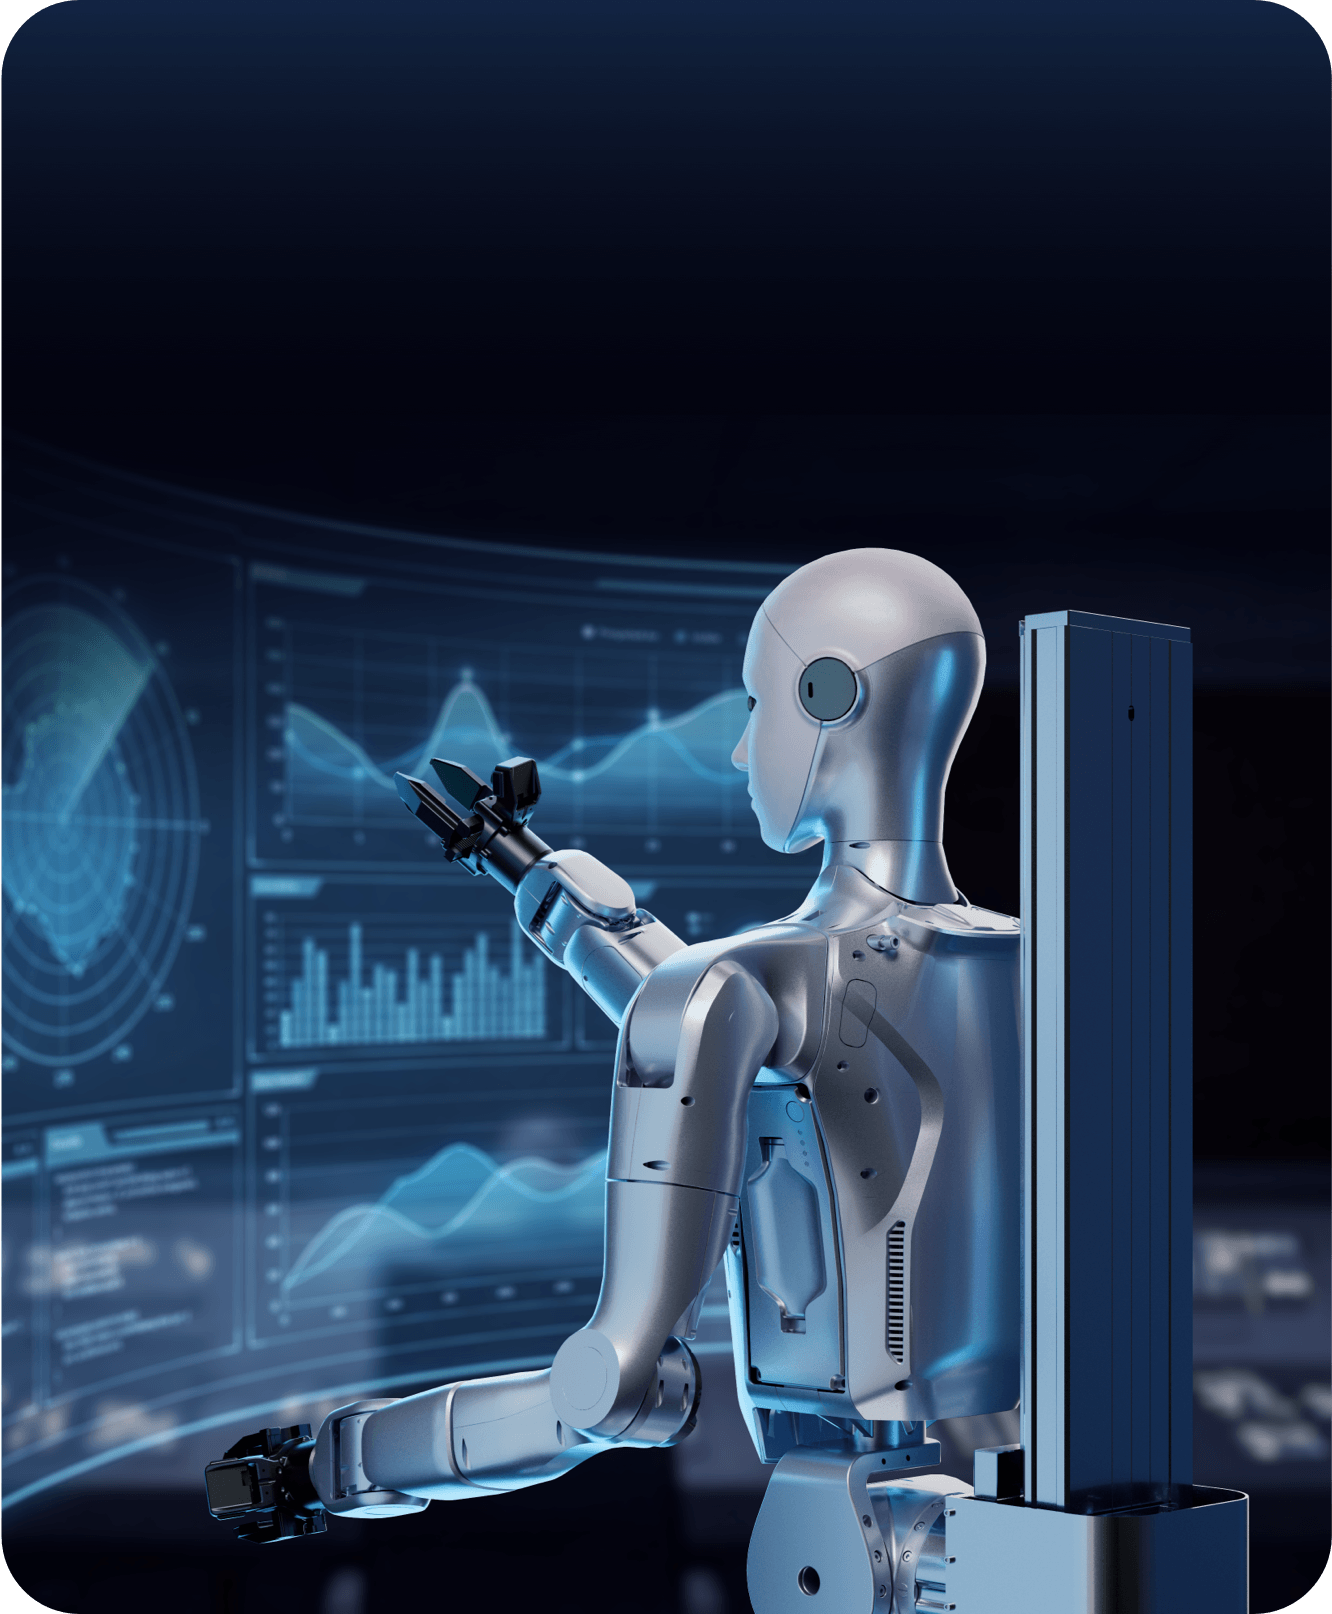
    集成视觉、激光、超声等多传感器数据,融合力觉与语音多维感知闭环,赋予机器人“看懂环境、听懂指令”的智慧

仿生构型 全域覆盖

整机自由度(不含末端)

  • H2-A通用版

    19

    单臂7*2+腰部3+头部2

    腰部自由度:俯仰、左右旋转、左右侧翻

  • H2-D通用版

    19

    单臂7*2+腰部1+头部2+立柱2

    腰部自由度:俯仰

    立柱自由度:升降、左右旋转

  • H2-D旗舰版

    20

    单臂7*2+腰部1+头部2+立柱1+底盘2

    腰部自由度:俯仰

    立柱自由度:升降

机械性能 灵活部署
  • 峰值:约15kg

    额定:约7kg

    单臂高达 7kg 有效负载,轻松应对重型工件搬运与装配

  • 固定底座 / 固定底盘 / 移动底盘

    既能作为精密工作站,也能化身移动操作员,无缝融入各种生产环境

立体作业 伸缩自如
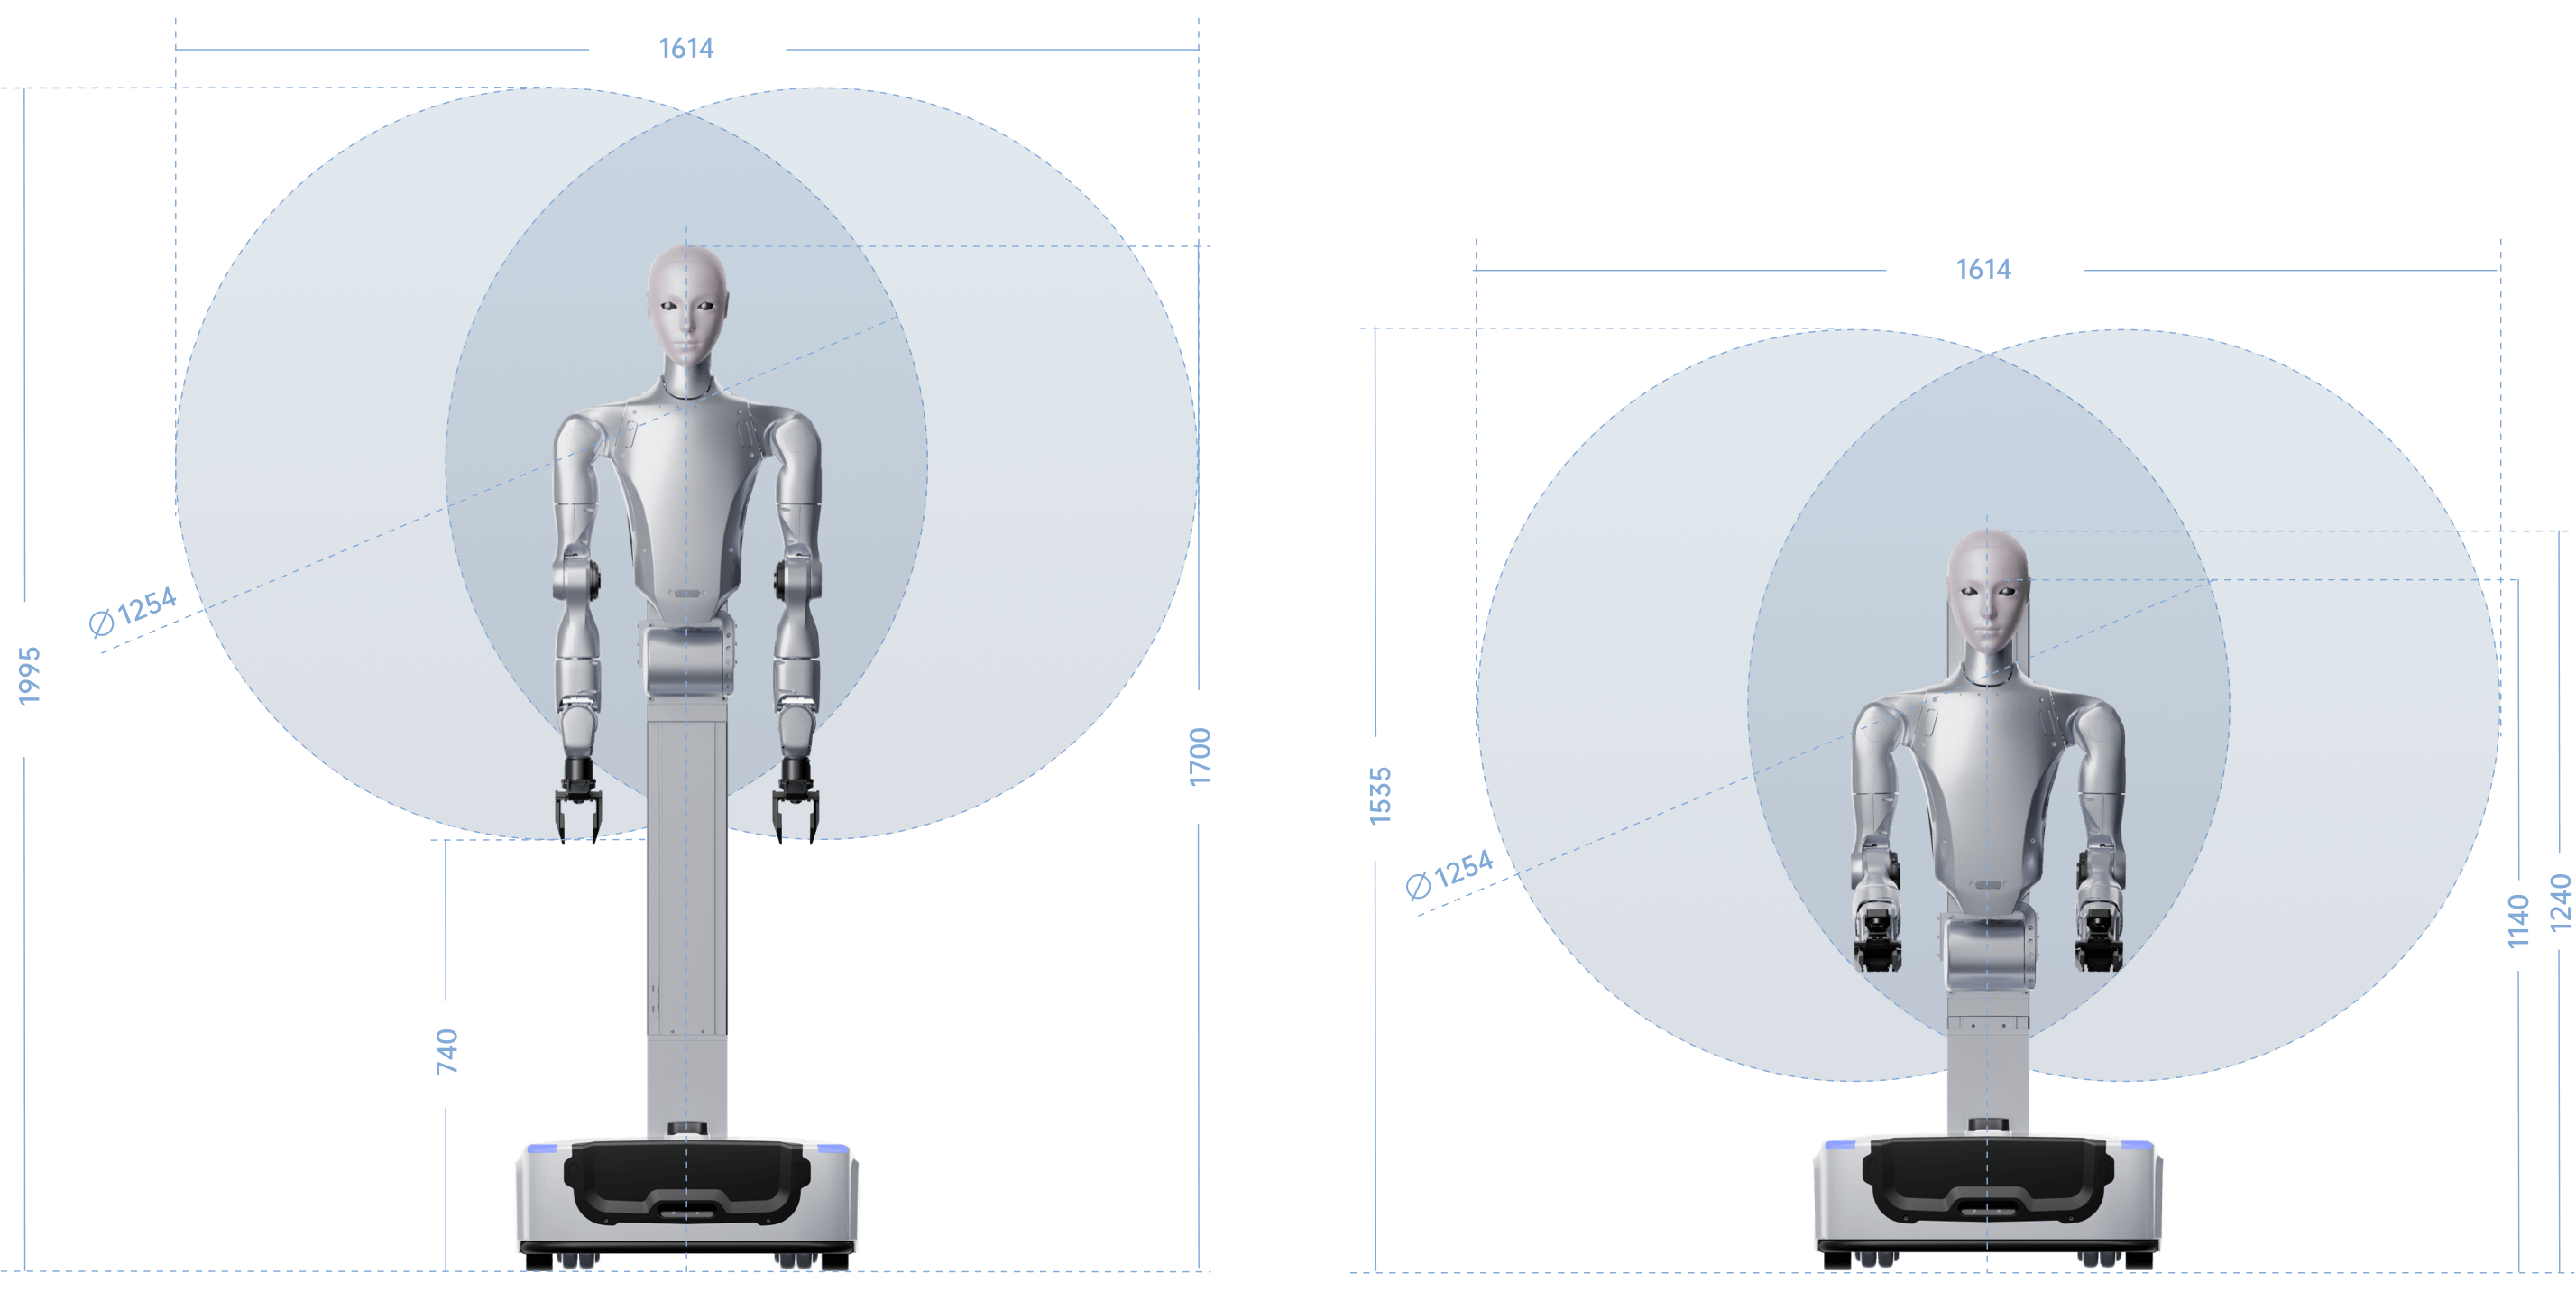
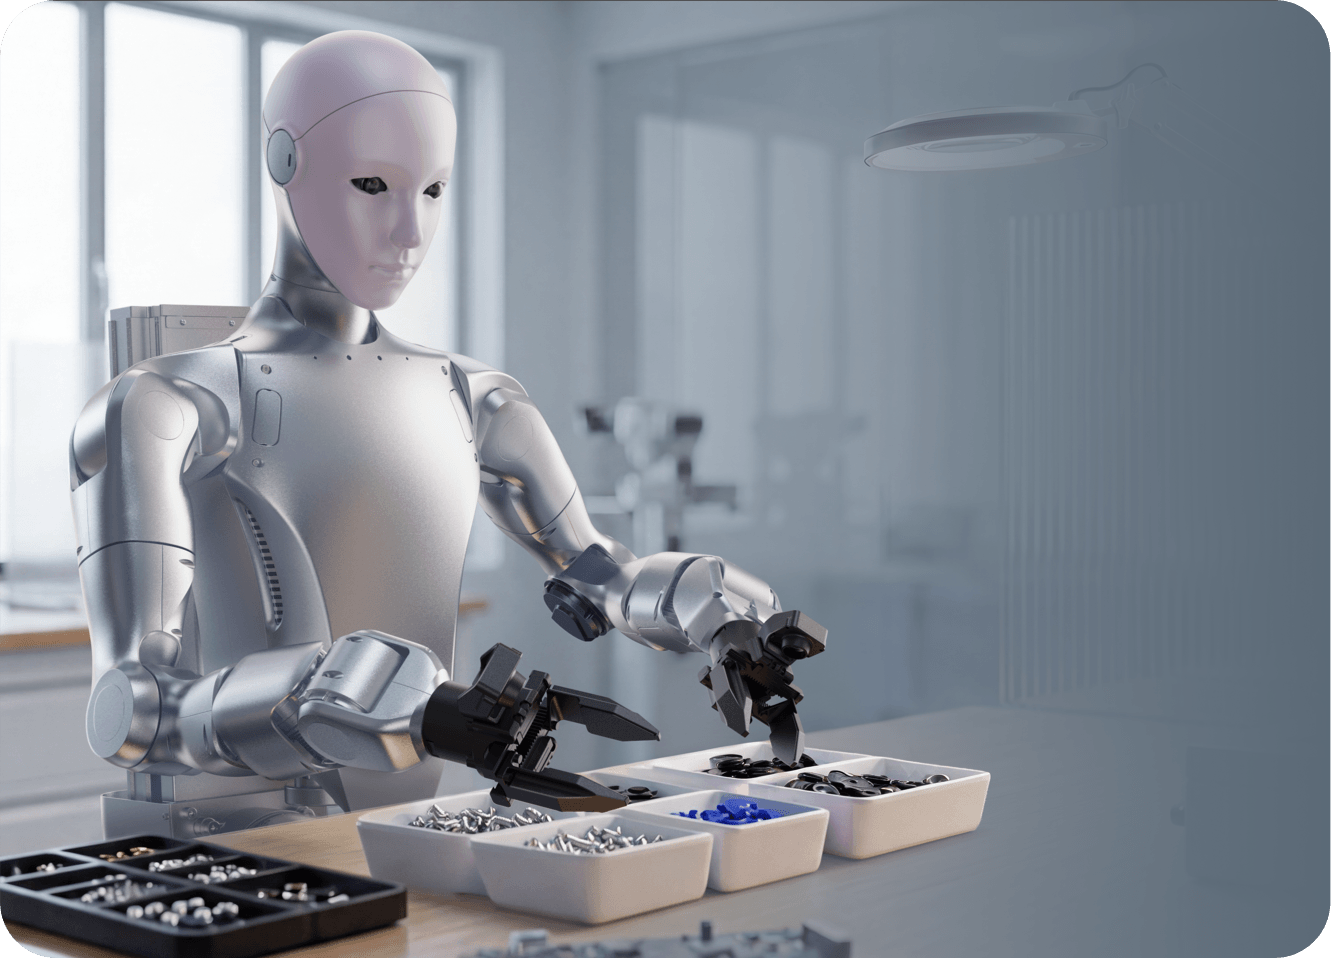
通过腰部俯仰调节、立柱升降与全身协同算法,扩展机器人作业空间,实现从地面到2米高度范围内的灵活操作。
  • 约0.6m

    单臂展(不含末端灵巧手)

  • 0.46m/0.36m

    升降高度行程

  • 约0.75m

    底盘转弯直径

  • 0-115°

    腰部俯仰角度

  • 柔性姿态 俯仰轻盈

    躯干支持 0-115° 大角度俯仰,适应低处抓取与高处存取,完美匹配人类工学操作习惯

  • 多模态感知 自然交互

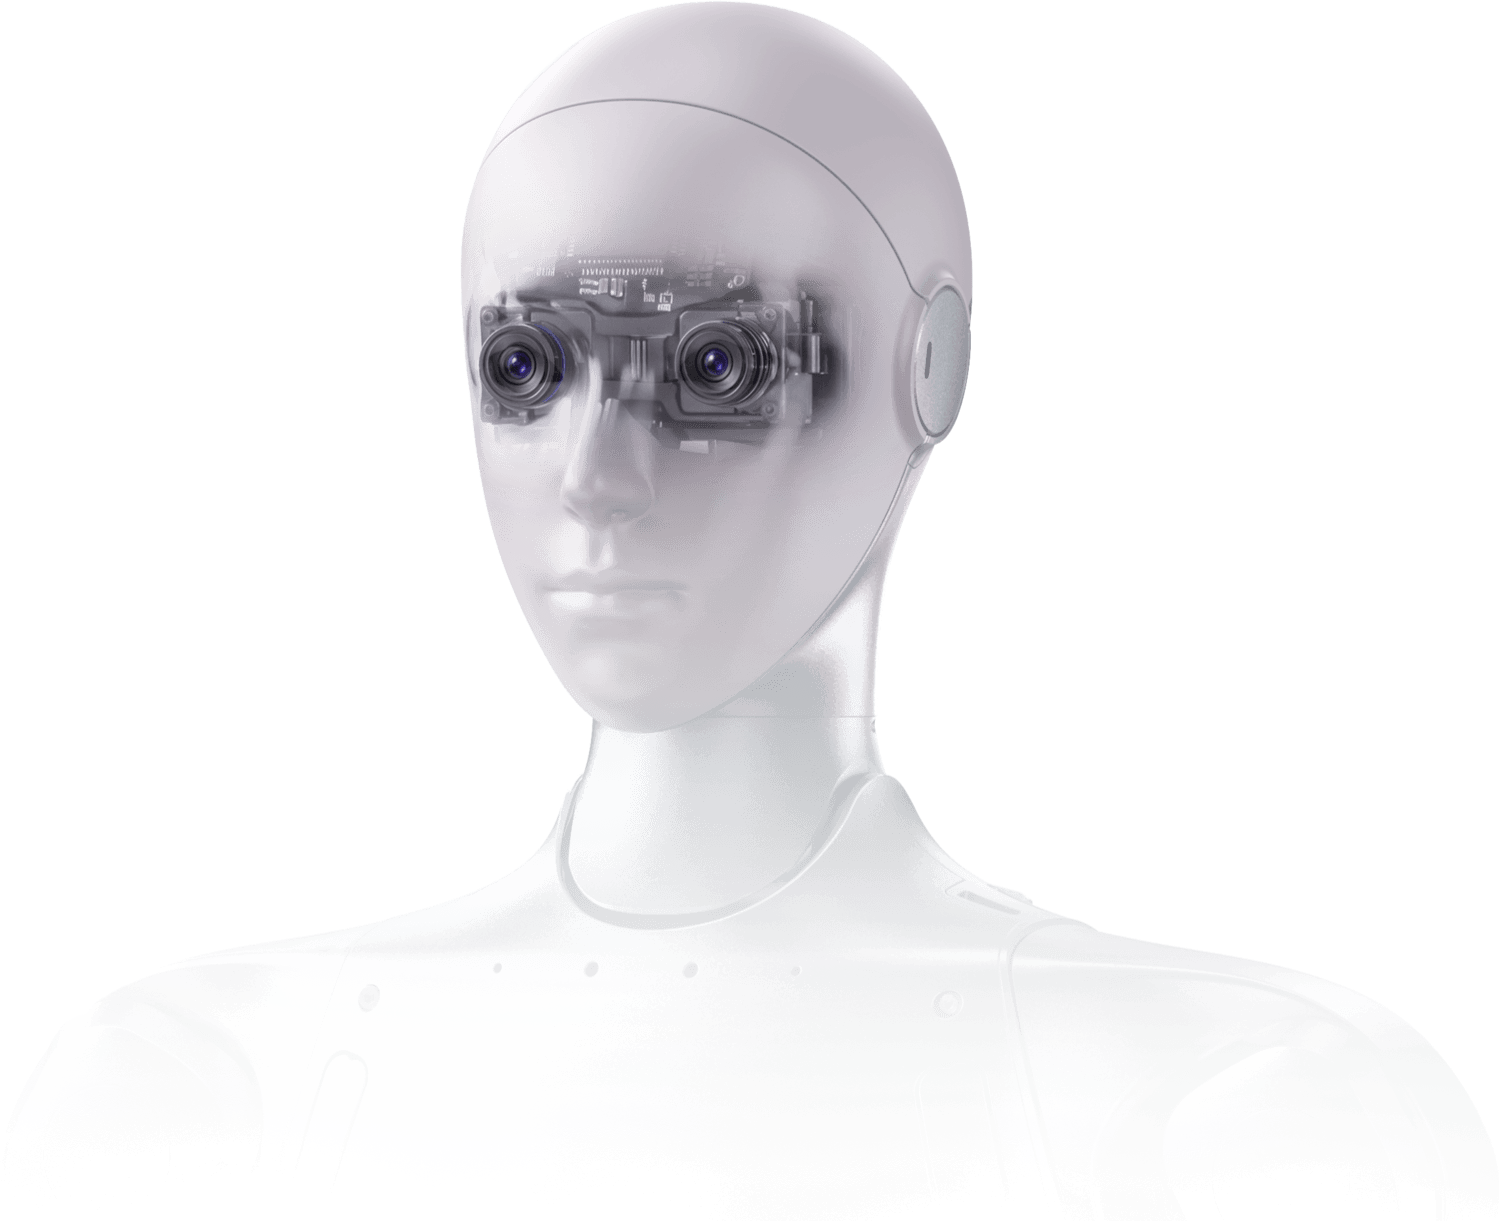
    融合大视场角双目视觉,支持自然语言指令交互,让人机协作像人与人配合一样自然流畅

  • 动态作业 稳定可靠

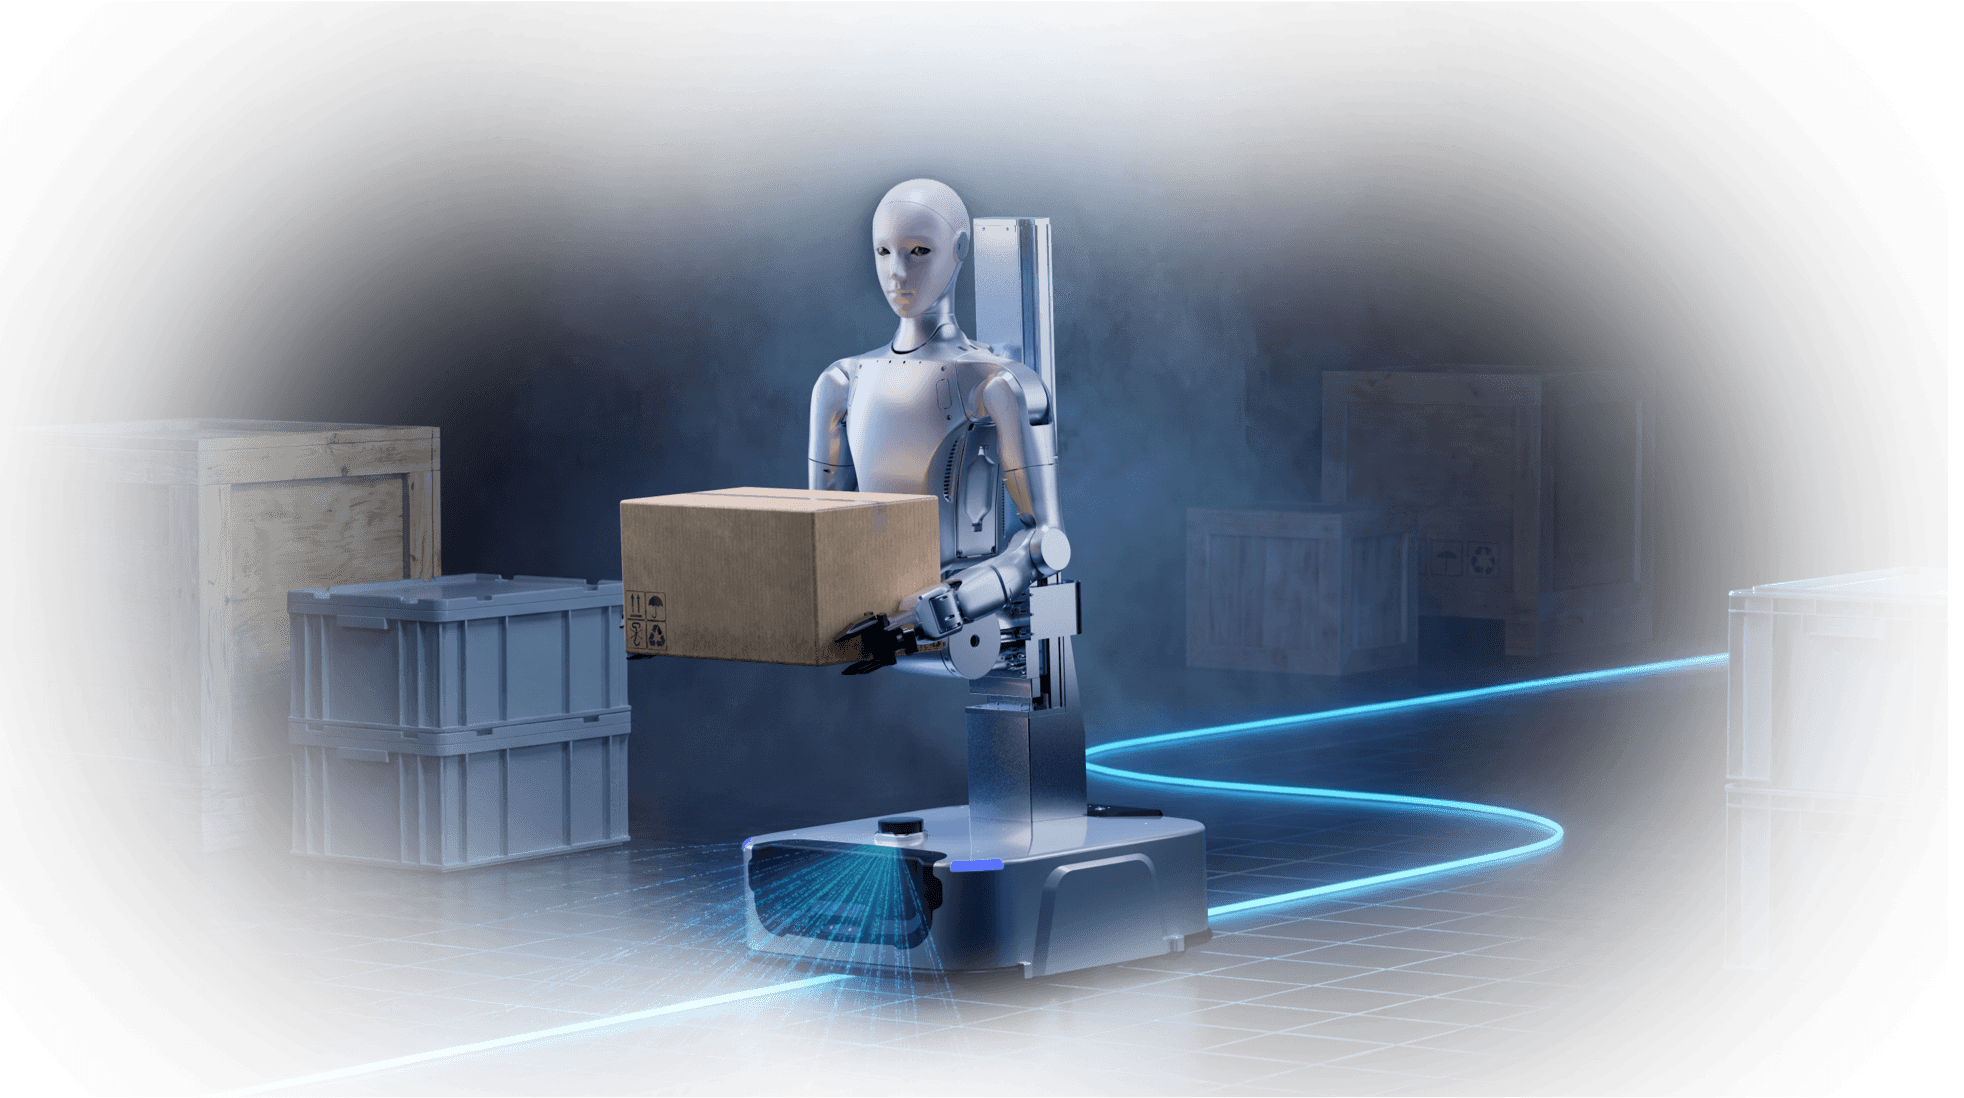
    移动底盘融合激光雷达、深度摄像头及多传感器,实现自主导航与智能避障;结合高性能关节与全身动力学算法,实现移动、操作与姿态控制协同,满足动态环境下的精准作业需求

  • 多型末端 灵活适配

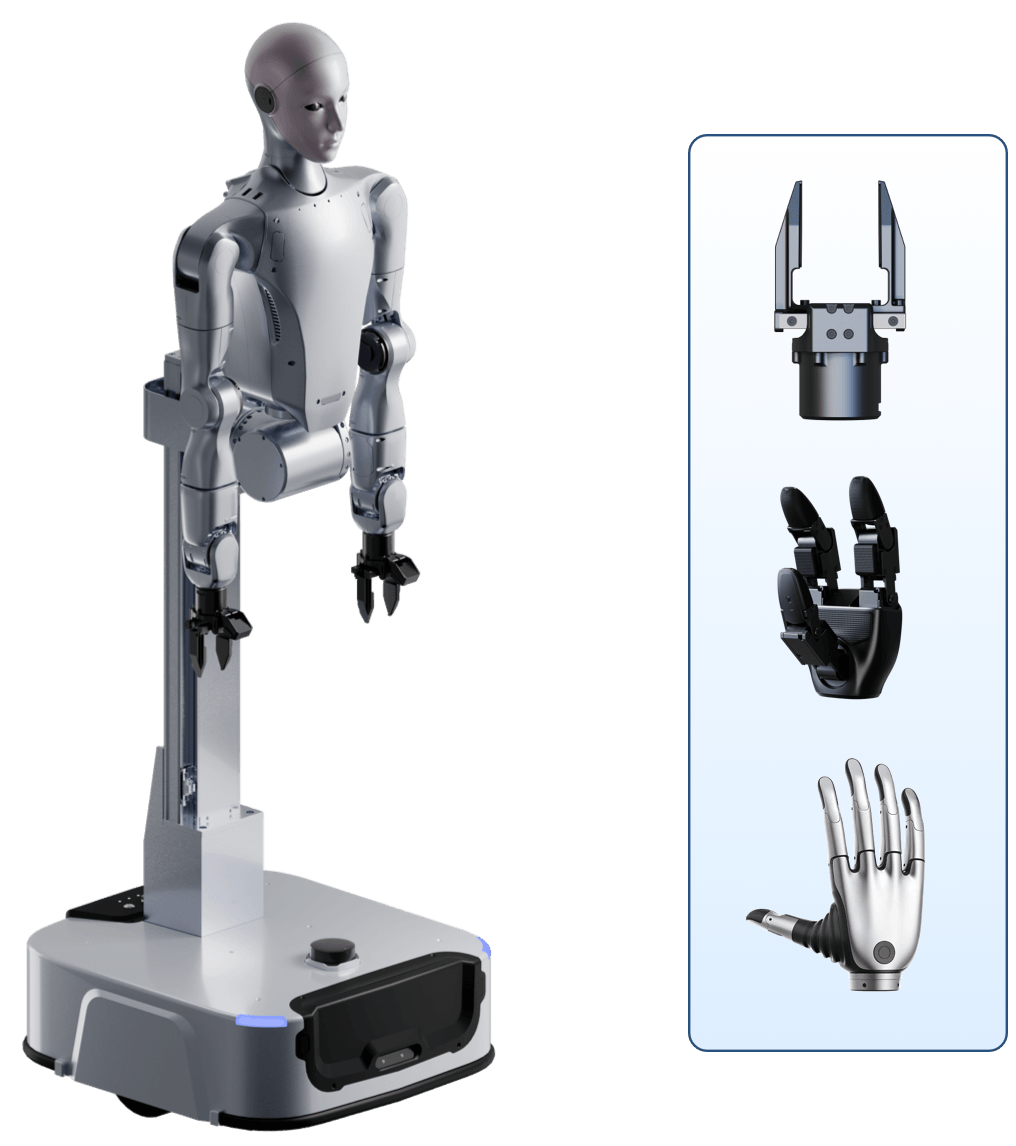
    支持夹爪/三指/五指灵巧手,快速换装,适配不同作业精度与负载工况

  • 全栈开源 快速落地

    全面开放 SDK 与 API 接口,内置成熟的导航算法库,让开发者专注于上层应用创新,将研发周期从“月”缩短至“周”

应用场景
  • 工业智能制造

    工业自动化,快速分拣无人化仓储零售

  • 高校科研研发

    具身智能前沿验证机器人教学演示

  • 商业服务场景

    智能接待、展馆讲解、商超运维

  • AI智能训练平台

    海量真实世界数据采集,模型微调,仿真到真机迁移

全机型参数表
机械尺寸
  • 型号

    H2-A 通用版

    H2-D 通用版

    H2-D 旗舰版

  • 高宽厚

    780x444x200mm

    收缩尺寸:1200x560x605mm

    升起尺寸:1700x560x605mm

    收缩尺寸:1200x576x633mm

    升起尺寸:1700x576x633mm

  • 整机重量(含电池)

    约33.5Kg

    约148Kg

    约120Kg

  • 整机自由度(不含末端)

    19

    19

    20

  • 单臂自由度(不含末端)

    7

    7

    7

  • 腰部自由度

    3

    1

    1

  • 头部自由度

    2

    2

    2

  • 立柱自由度

    /

    2

    1

  • 底盘自由度

    /

    /

    2

  • 关节输出轴承

    工业级交叉滚子轴承

    (高精度,高承载力)

    工业级交叉滚子轴承

    (高精度,高承载力)

    工业级交叉滚子轴承

    (高精度,高承载力)

  • 关节电机

    低惯量高速内转子永磁同步电机(更好的响应速度和散热)

    低惯量高速内转子永磁同步电机(更好的响应速度和散热)

    低惯量高速内转子永磁同步电机(更好的响应速度和散热)

  • 手臂关节最大扭矩

    120N.M

    120N.M

    120N.M

  • 单臂最大负载【1】

    峰值:约15kg

    额定:约7kg

    峰值:约15kg

    额定:约7kg

    峰值:约15kg

    额定:约7kg

  • 末端配置【2】

    可选二指夹爪/三指灵巧手/五指灵巧手

    可选二指夹爪/三指灵巧手/五指灵巧手

    可选二指夹爪/三指灵巧手/五指灵巧手

  • 腰关节运动空间

    Yaw: ±155°

    Pitch:+25°/-30°

    Roll: ±30°

    Pitch:0°-115°

    Pitch:0°-115°

  • 升降速度

    /

    最大约200mm/s

    最大约200mm/s

  • 升降行程

    /

    0.36m

    0.46m

  • 单臂展(不含末端灵巧手)

    约0.6m

    约0.6m

    约0.6m

  • 整机用料

    航空铝 + 钛合金 + 高强度工程塑料

    航空铝 + 钛合金 + 高强度工程塑料

    航空铝 + 钛合金 + 高强度工程塑料

底盘参数
  • 底盘移动速度

    /

    /

    最大1.5m/s

  • 底盘驱动形式

    /

    /

    伺服电机,双轮差速,支持原地360°旋转

  • 旋转直径

    /

    支持原地Z轴±90°旋转

    旋转直径约0.75m

  • 传感器

    /

    /

    激光雷达*1 + 深度摄像头*1 + 物理碰撞传感器*2 + 超声传感器*2

电气特性
  • 散热系统

    风冷散热

    风冷散热

    风冷散热

  • 基础算力

    PC1:Intel Core i5(平台功能)

    PC2:Intel Core i7(用户开发)

    PC1:Intel Core i5(平台功能)

    PC2:Intel Core i7(用户开发)

    PC1:Intel Core i5(平台功能)

    PC2:Intel Core i7(用户开发)

  • 感知传感器

    头部大视场角仿人双目相机*1

    腕部高清相机*2

    头部大视场角仿人双目相机*1

    腕部高清相机*2

    头部大视场角仿人双目相机*1

    腕部高清相机*2

  • 语音交互

    阵列式麦克风大功率扬声器语音交互

    阵列式麦克风大功率扬声器语音交互

    阵列式麦克风大功率扬声器语音交互

  • WiFi6、蓝牙5.2

    有

    有

    有

配套
  • 高算力模组

    多品牌多型号可选Thor 等

    多品牌多型号可选Thor 等

    多品牌多型号可选Thor 等

  • 电池

    快拆电池:75.6V/15Ah (972Wh)

    电池快换:48V/18Ah(864Wh)

    底盘电池(快拆):48V/30Ah(1.44KWh)

  • 手持式遥控器

    有

    有

    有

其他
  • 续航时间

    电池供电:约8H(视实际工况而定)

    直充供电:7*24H

    直充供电:7*24H

    电池供电:约5H(支持电池更换/自主移动回充)

  • 智能OTA升级

    有

    有

    有

  • 二次开发【3】

    有

    有

    有

  • 保修期

    12个月

    12个月

    12个月

[1]

手臂最大负载,不同手臂伸展姿态下,差异很大

[2]

末端配置请联系销售选型

[3]

详细功能,请查看二次开发手册

[4]

以上参数,在不同业务场景、不同型号参数配置等情况,在应用中有所差异,请以实际为准

[5]

人形机器人结构复杂,动力极其强劲,请用户让人和机器人保持足够的安全距离,请务必小心使用

[6]

产品外观后续可能会有升级调整,请以届时实物为准

[7]

本页面有些示例功能,还在开发测试完善,后续陆续开放给用户

本产品为民用机器人产品,请各位用户不要危险性改造和使用机器人。

请访问宇树科技官网了解更多产品相关条款与政策,请遵守各地区法律法规。