


Min.
6.4V
6.4V
推荐
12.6V
25.2V
Max.
12.6V
25.2V
电压
12.6V
25.2V
空载电流
0.27A@12V
0.45A@25.2V
0.27A@12V
最大线电流
0.84A
1.92A
最大(空载)转速
16.5rad/s
35rad/s@25.2V
16.5rad/s@12V
扭矩常数
0.554Nm/A
0.554Nm/A
最大(堵转)扭矩
扭矩与转速方向相反:0.6Nm
扭矩与转速方向相反:1.5Nm
Min.
-20℃
-20℃
Max.
驱动板超过90度停机并报过热错误
绕组超过120度停机并报过热错误
驱动板超过90度停机并报过热错误
绕组超过120度停机并报过热错误
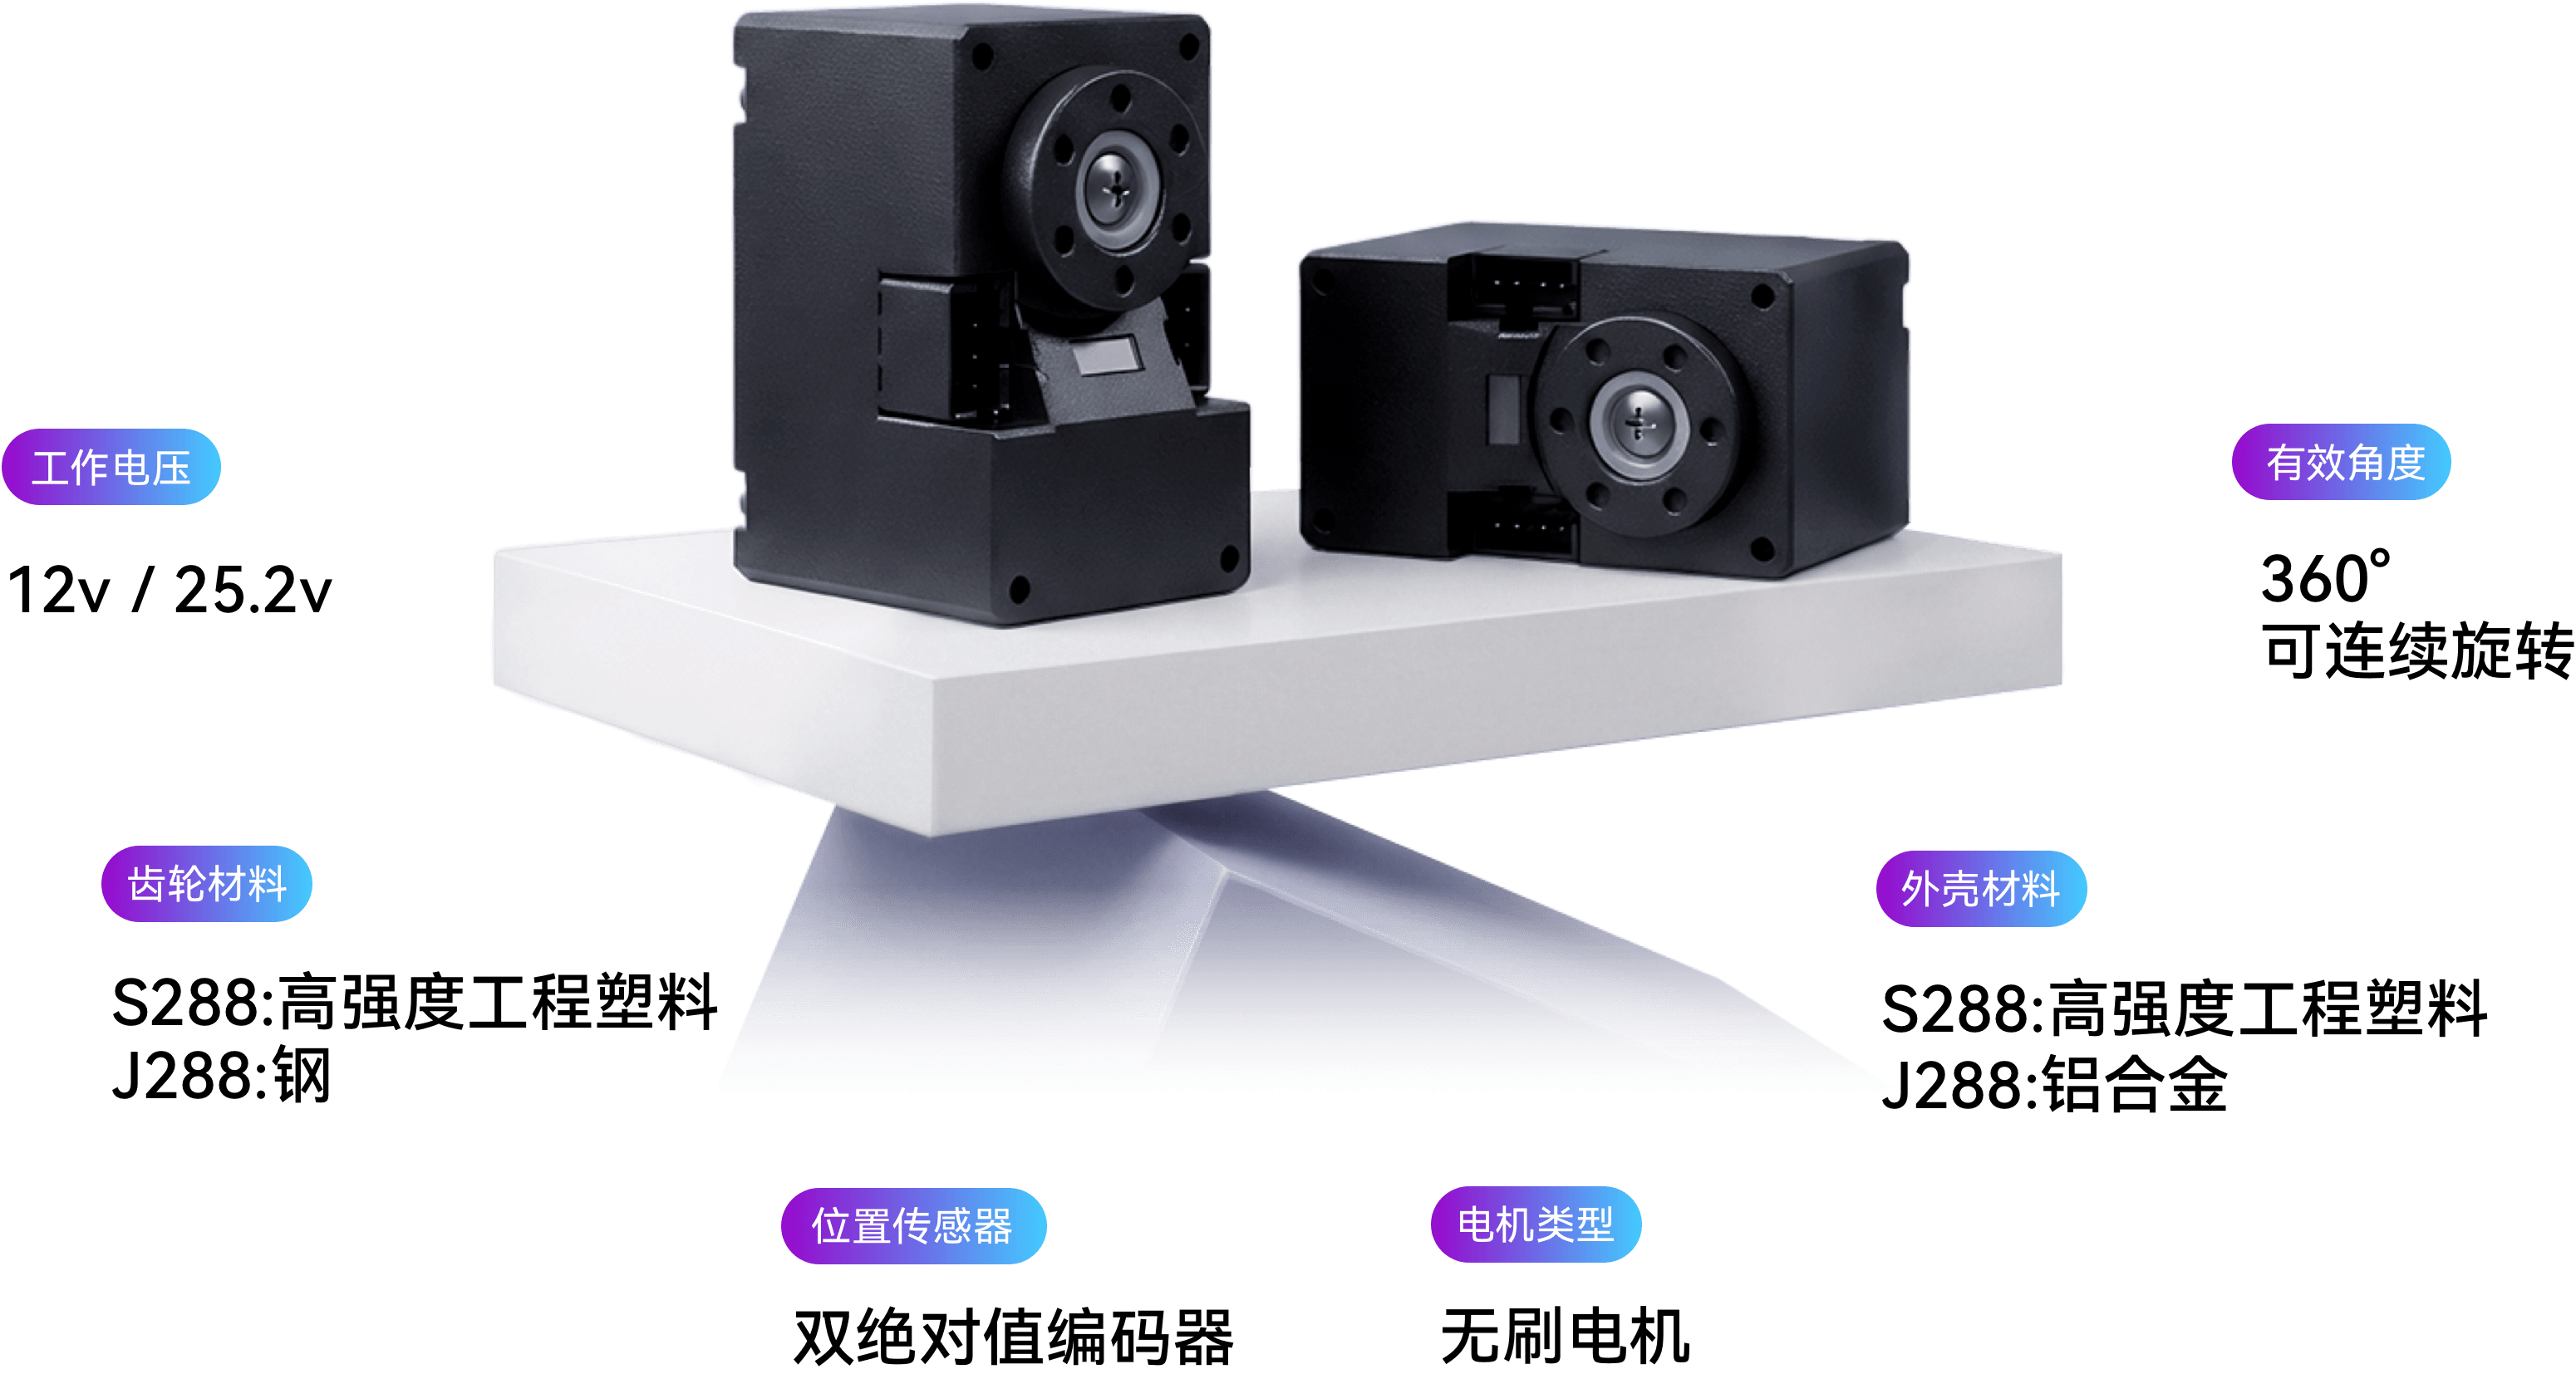
位置传感器
转子、输出端,双绝对值编码器
转子、输出端,双绝对值编码器
电机
无刷电机
无刷电机
波特率
6,000,000bps
6,000,000bps
控制算法
混合控制
混合控制
齿轮类型
直齿
直齿
齿轮材料
工程塑料
钢
外壳材料
工程塑料
铝合金
尺寸 (W x H x D)
20mm x 34mm x 26mm
20mm x 34mm x 26mm
重量
19.5g
39g
齿轮比
288.35:1
288.35:1
指令信号
数字数据包
数字数据包
转子端编码器分辨率
15bit
15bit
协议类型
半双工异步串行通信
(8bit, 1stop, No Parity)
半双工异步串行通信
(8bit, 1stop, No Parity)
链接 (物理)
TTL 电平多点总线
TTL 电平多点总线
ID
0-14
0-14
电机感知反馈
转子力矩、转子角度、输出端角度、
转子角速度、温度、电压、错误状态
转子力矩、转子角度、输出端角度、
转子角速度、温度、电压、错误状态
协议版本
Unitree自定义协议
Unitree自定义协议
操作模式 / 角度
混合模式:转子力矩、转子角度、
转子角速度、转子刚度、转子阻尼
混合模式:转子力矩、转子角度、
转子角速度、转子刚度、转子阻尼
待机电流[mA]
0.05A@12V
0.026A@25.2V
0.05A@12V